← Zpět na přehled VGA / 06 Úvod

VGA ·06 · Úvod

Herní fyzika

Jan Matoušek ·29.10.2026 · FIT ČVUT

Dynamika herního světa, animace, kolize, integrace pohybu a celulární automaty.56 nativních stran.

Úplný původní text je v poznámkách, jednotlivé ilustrace a PDF zůstávají zachované. Výpočetní ukázka a výslovně označené opravy jsou doplněk GRAFIT.

Jan Matoušek · Původní PDF · strana 1

VGA ·06 · Dynamika

Změny v prostředí

Prostředí hry se neustále mění

vlivem hráče,

vlivem dalších entit v herním prostředí,

podle pravidel herního světa.

Změny se odehrávají…

před začátkem hry (např. součástí procedurálního generování),

v reálném čase během hry,

občas, v definovaných okamžicích.

Jan Matoušek · Původní PDF · strana 2

VGA ·06 · Dynamika

Typické procesy ve hrách

Fyzikální procesy

Kinematika

Newtonovská dynamika

Další oblasti fyziky

Simulace velkých systémů

Společnost, počasí, eroze terénu…

Procesy podle herní logiky

Vzájemné interakce herních entit

Počítačem ovládané entity

Jan Matoušek · Původní PDF · strana 3

VGA ·06 · Dynamika

Propojení s herním designem

Herní mechaniky diktují potřebnou dynamiku

Požadavky herních mechanik spolu s výpočetními možnostmi určují přesnost a rozsah simulací.

Simulace můžeme podle toho dělit na:

nezbytné pro herní mechaniky,

důležité, ale nemusí být přesné,

volitelné, dekorativní.

Jan Matoušek · Původní PDF · strana 4

VGA ·06 · Dynamika

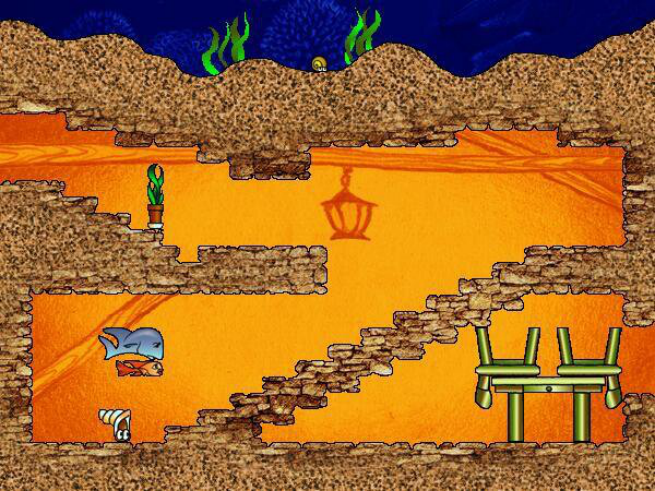
Příklad: Fish Fillets (1998)

Pohyb ryb a předmětů, kolize, hmotnost, simulace podvodního prostředí vlněním pozadí.

Fyzika má vlastní (jednoduchá) pravidla podle mechanik logické hry.

Původní ilustrace: Příklad: Fish Fillets (1998) · PDF 5
Původní ilustrace · strana 5

Jan Matoušek · Původní PDF · strana 5

VGA ·06 · Dynamika

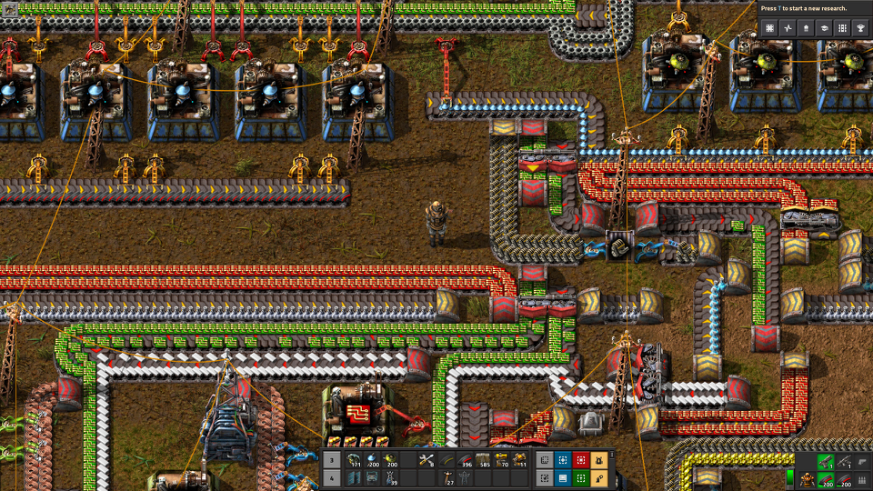
Příklad: Factorio (2016 / 2020)

Pohyb hráče a nepřátel, ruce, pásy, potrubí, vlaky, drony, znečištění prostředí, požáry, denní cyklus, elektřina, projektily, exploze, jedovatý sliz.

Původní ilustrace: Příklad: Factorio (2016 / 2020) · PDF 6
Původní ilustrace · strana 6

Jan Matoušek · Původní PDF · strana 6

VGA ·06 · Dynamika

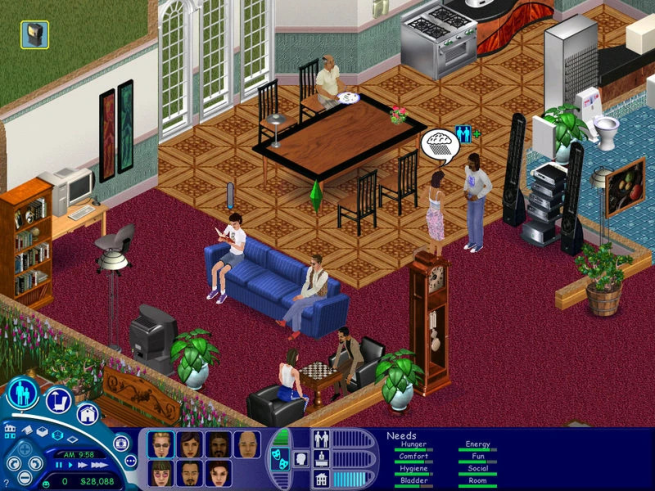
Příklad: The Sims (2000)

Životní potřeby simíků, mezilidské vztahy, denní cyklus, ekonomika a zaměstnání, vytopení koupelny, šíření ohně, poruchy přístrojů, zkažení jídla, pohyb osob.

Původní ilustrace: Příklad: The Sims (2000) · PDF 7
Původní ilustrace · strana 7

Jan Matoušek · Původní PDF · strana 7

VGA ·06 · Dynamika

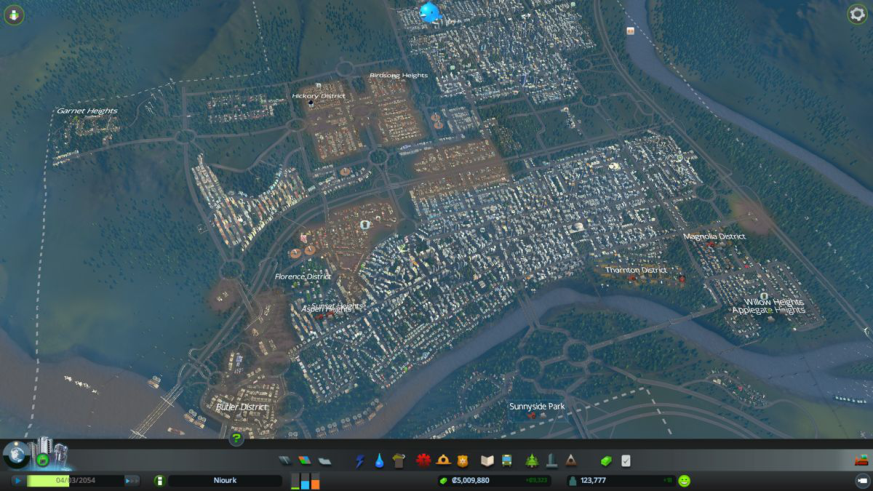
Příklad: Cities Skylines (2015)

Ekonomika, znečištění vzduchu a vody, pohyb vody, jednotlivé služby města (hasiči, policie, zdravotnictví, školství…), obyvatelé, doprava.

Původní ilustrace: Příklad: Cities Skylines (2015) · PDF 8
Původní ilustrace · strana 8

Jan Matoušek · Původní PDF · strana 8

VGA ·06 · Dynamika

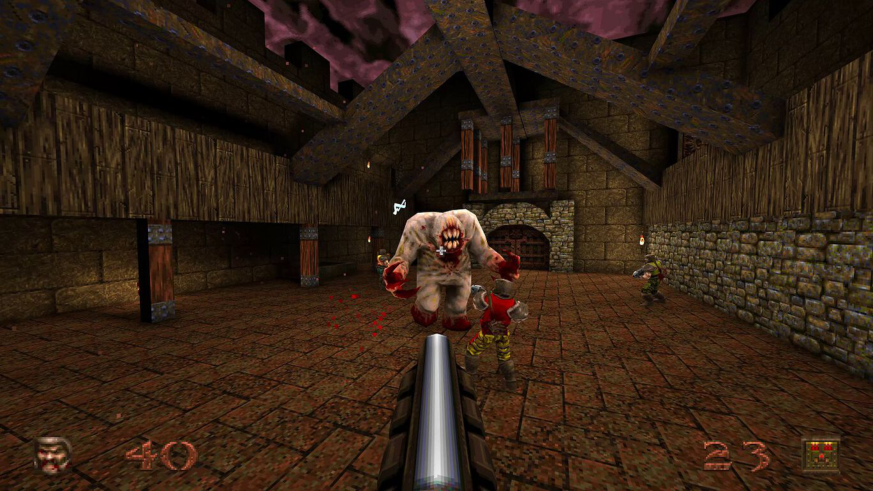
Příklad: Quake (1996)

Pohyb hráče a nepřátel, běhání, skoky, plavání, kolize. Pohyby střel, exploze.

Původní ilustrace: Příklad: Quake (1996) · PDF 9
Původní ilustrace · strana 9

Jan Matoušek · Původní PDF · strana 9

VGA ·06 · Dynamika

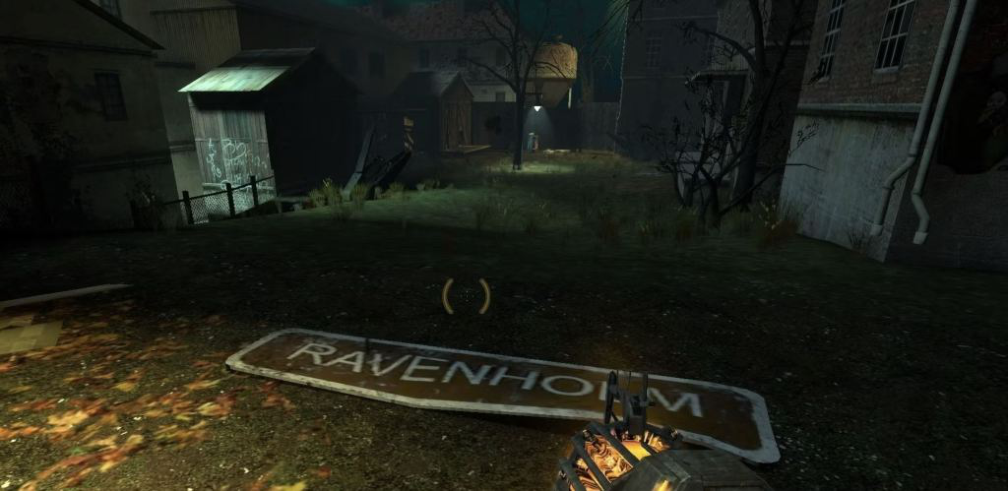
Příklad: Half-Life 2 (2004)

Pohyb hráče a nepřátel, běhání, skoky, plavání, kolize. Pohyby střel, exploze.

Fyzika pevných těles, ragdoll, fyzika vozidel, magnetismus.

Původní ilustrace: Příklad: Half-Life 2 (2004) · PDF 10
Původní ilustrace · strana 10

Jan Matoušek · Původní PDF · strana 10

VGA ·06 · Dynamika

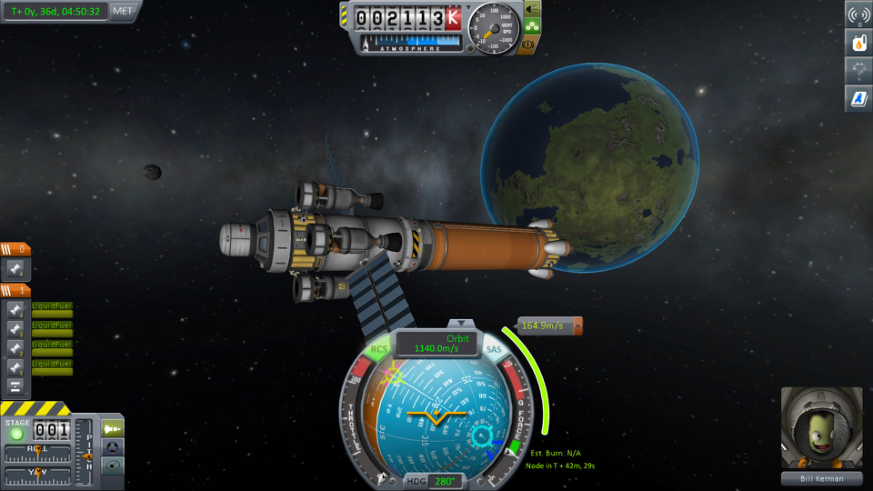
Příklad: Kerbal Space Program (2015)

Orbitální mechanika, spotřeba paliva, kolize umělých vesmírných objektů.

Původní ilustrace: Příklad: Kerbal Space Program (2015) · PDF 11
Původní ilustrace · strana 11

Jan Matoušek · Původní PDF · strana 11

VGA ·06 · Dynamika

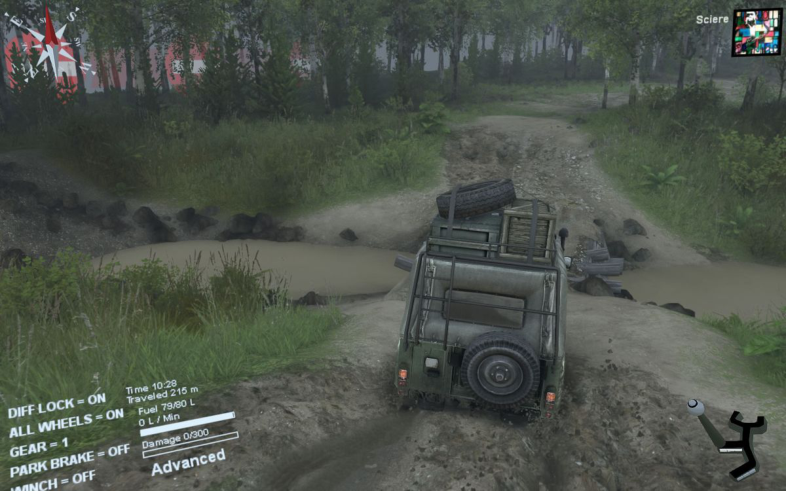
Příklad: Spintires (2014)

Fyzika vozidel, spotřeba paliva, bahno, jeřáby.

Původní ilustrace: Příklad: Spintires (2014) · PDF 12
Původní ilustrace · strana 12

Jan Matoušek · Původní PDF · strana 12

VGA ·06 · Dynamika

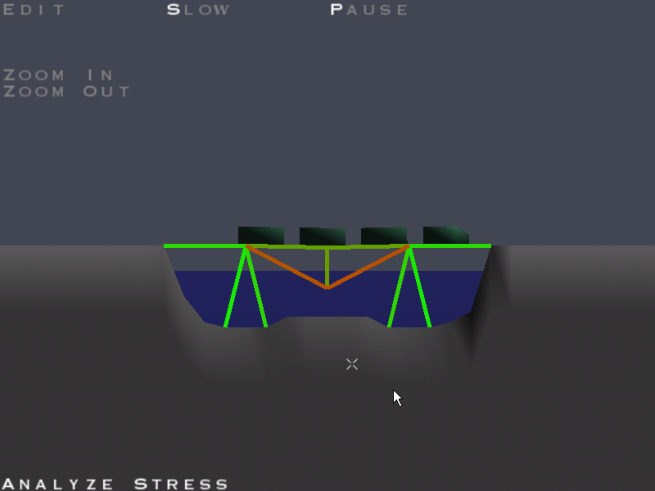
Příklad: Bridge Builder (2000)

Příhradové konstrukce.

Původní ilustrace: Příklad: Bridge Builder (2000) · PDF 13
Původní ilustrace · strana 13

Jan Matoušek · Původní PDF · strana 13

VGA ·06 · Dynamika

Způsoby simulací

Naivní, podle jednoduchých pravidel

Grafové algoritmy

Numerické výpočty

Celulární automaty

Neuronové sítě

Jan Matoušek · Původní PDF · strana 14

VGA ·06 · Dynamika

Náročnost simulací

Čím přesnější a věrnější simulace, tím více dat je potřeba zpracovat a tím složitější postupy je potřeba volit.

Zejména interakce každý s každým jsou výpočetně velmi náročné.

V návrhu hry balancujeme se spotřebou výpočetních prostředků a náročností vývoje.

Pro méně důležité simulace volíme jednodušší postupy, např.

použít různé způsoby simulace blízkého a vzdáleného prostředí,

použít jednodušší a méně přesné algoritmy,

snížit počet/rozsah simulovaných entit,

převést systém na animované a skriptované sekvence,

nesimulovat.

Jan Matoušek · Původní PDF · strana 15

VGA ·06 · Dynamika

Simulace v reálném čase a multithreading

Simulovat lze po fixních kvantech v rámci generování snímku.

Simulaci lze oddělit do jiného vlákna a zvolit jinou frekvenci simulace nezávislou na generovaných snímcích hry.

Při vykreslování může být potřeba provádět interpolace stavů entit.

Při použití více vláken je potřeba dbát na správnou synchronizaci přístupů k paměti.

GPU je dnes na některé paralelní operace vhodnější než CPU.

Lze využít compute shadery, zejména k výpočtům na mřížkách.

Díky tomu lze ušetřit přenosy dat mezi simulací a vykreslováním.

Synchronizaci přístupů k paměti je nutno stále řešit.

Jan Matoušek · Původní PDF · strana 16

VGA ·06 · Animace a efekty

Animace a efekty

Předem daný pohyb a připravené animace.

Úvodní věta: doplněk GRAFIT k oddílové straně.

Jan Matoušek · Původní PDF · strana 17

VGA ·06 · Animace a efekty

Pohyb po předem dané dráze

Pohyb entity po předem dané dráze, např. úsečka, křivka

Plynulý přesun mezi dvěma body je švenk (tween)

Vzorec pohybu entity bývá explicitní (z času vypočítám polohu)

neočekává se vnější zásah do pohybu

Různé druhy pohybů:

rovnoměrný – u některých křivek může být těžší zařídit

zrychlující se, zpomalují se (a kombinace; easing)

Švenk nemusí plynule měnit jen polohu (a rotaci), ale i jiné vlastnosti (např. výši skóre)

Jan Matoušek · Původní PDF · strana 18

VGA ·06 · Animace a efekty

Chaotický pohyb (1)

Trajektorii lze aproximovat součtem oscilací a základního pohybu. Každá oscilace má amplitudu, frekvenci a fázový posun.

Vhodně náhodně zvolené oscilace vytvářejí padající sníh, částice ve větru, vlnění trávy a stromů nebo otřesy obrazu a země. Původní vzorec je níže; upozornění GRAFIT vysvětluje chybějící časový člen.

l(t)+∑iAisin⁡(φi+2πfi)l(t)+\sum_i A_i\sin(\varphi_i+2\pi f_i)

Jan Matoušek · Původní PDF · strana 19

VGA ·06 · Animace a efekty

Chaotický pohyb (2)

Využít lze také náhodně generovanou procházku

Vhodné efekty:

motýli, hmyz a ptáci na pozadí scén

…

Jan Matoušek · Původní PDF · strana 20

VGA ·06 · Animace a efekty

Předpřipravené animace

Animace mohou být součástí assetů

dráhy pohybu objektů

střídání snímků a textur

skeletální animace (pohyby kostí v objektu, deformace objektu)

Mohou být vytvořeny

ručně

komplexní simulací v jiném programu

procedurálně ve hře

Jan Matoušek · Původní PDF · strana 21

VGA ·06 · Fyzika

Fyzika

Od kinematiky přes kolize k provázaným systémům.

Úvodní věta: doplněk GRAFIT k oddílové straně.

Jan Matoušek · Původní PDF · strana 22

VGA ·06 · Fyzika

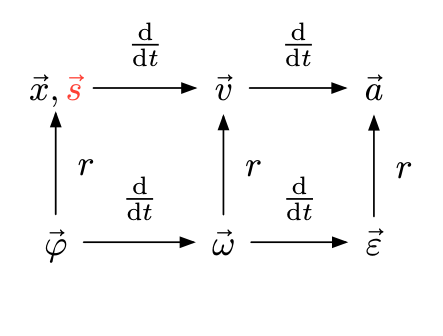
Rychlý přehled kinematiky: Bod a pevné těleso

Nativní přepis přehledu veličin a vztahů ze zdroje; vektorové značky a jejich význam vysvětluje původní PDF.

ZnačkaJednotkaVeličina
tsčas / time
xmpoloha / position
smvzdálenost / distance
vm/srychlost / velocity
am/s²zrychlení / acceleration
rmpoloměr / radius
φ1 (rad)úhel / angle
ωs⁻¹úhlová rychlost / angular velocity
εs⁻²úhlové zrychlení / angular acceleration

Zdrojový diagram: poloha → rychlost → zrychlení a úhel → úhlová rychlost → úhlové zrychlení; vodorovné šipky označují derivaci podle času, vazby obou řad poloměr r. Dynamický přehled přidává vztahy přes hmotnost m, impuls, sílu a momenty.

v=dxdt,a=dvdt\mathbf v=\frac{d\mathbf x}{dt},\quad\mathbf a=\frac{d\mathbf v}{dt}
ω=dφdt,ε=dωdt\boldsymbol\omega=\frac{d\boldsymbol\varphi}{dt},\quad\boldsymbol\varepsilon=\frac{d\boldsymbol\omega}{dt}
Původní ilustrace: Rychlý přehled kinematiky: Bod a pevné těleso · PDF 23
Původní ilustrace · strana 23

Jan Matoušek · Původní PDF · strana 23

VGA ·06 · Fyzika

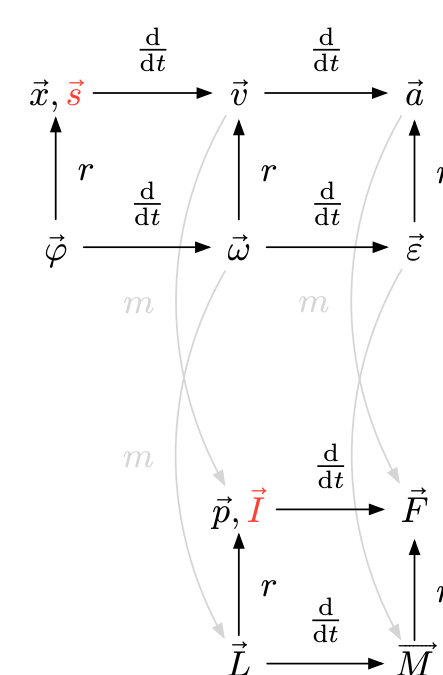
Rychlý přehled dynamiky: Hmotný bod a pevné těleso

Nativní přepis přehledu veličin a vztahů ze zdroje; vektorové značky a jejich význam vysvětluje původní PDF.

ZnačkaJednotkaVeličina
tsčas / time
xmpoloha / position
smvzdálenost / distance
vm/srychlost / velocity
am/s²zrychlení / acceleration
rmpoloměr / radius
φ1 (rad)úhel / angle
ωs⁻¹úhlová rychlost / angular velocity
εs⁻²úhlové zrychlení / angular acceleration
mkghmotnost / mass
pkg·m/s = N·shybnost / momentum
Ikg·m/s = N·simpuls / impulse
Fkg·m/s² = Nsíla / force
Lkg·m²/s (oprava GRAFIT)moment hybnosti / angular momentum
Mkg·m²/s² = N·m (oprava GRAFIT)moment síly / torque

Zdrojový diagram: poloha → rychlost → zrychlení a úhel → úhlová rychlost → úhlové zrychlení; vodorovné šipky označují derivaci podle času, vazby obou řad poloměr r. Dynamický přehled přidává vztahy přes hmotnost m, impuls, sílu a momenty.

p=mv,F=dpdt\mathbf p=m\mathbf v,\quad\mathbf F=\frac{d\mathbf p}{dt}
L=r×p,M=dLdt\mathbf L=\mathbf r\times\mathbf p,\quad\mathbf M=\frac{d\mathbf L}{dt}
Původní ilustrace: Rychlý přehled dynamiky: Hmotný bod a pevné těleso · PDF 24
Původní ilustrace · strana 24

Jan Matoušek · Původní PDF · strana 24

VGA ·06 · Fyzika

Integrál

Ze zrychlení chceme získat rychlost, z rychlosti polohu a ze síly hybnost.

Uživatel enginu zadává zrychlení nebo silové impulsy; engine integruje. Výpočet derivací nebývá hlavní operací fyzikálního enginu.

Příklady integrálů z předlohy (t je současně použito jako horní mez i integrační proměnná):

v(t)=∫0ta(t) dt+v0\mathbf v(t)=\int_0^t\mathbf a(t)\,dt+\mathbf v_0
s(t)=∫0tv(t) dt+s0\mathbf s(t)=\int_0^t\mathbf v(t)\,dt+\mathbf s_0
p(t)=∫0tF(t) dt+p0\mathbf p(t)=\int_0^t\mathbf F(t)\,dt+\mathbf p_0

Jan Matoušek · Původní PDF · strana 25

VGA ·06 · Fyzika

Numerická integrace

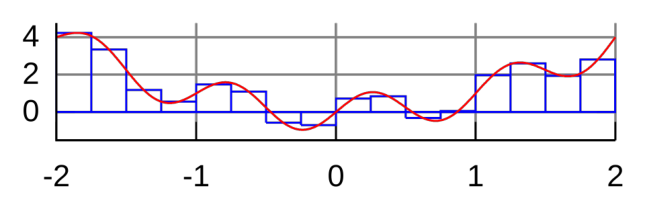
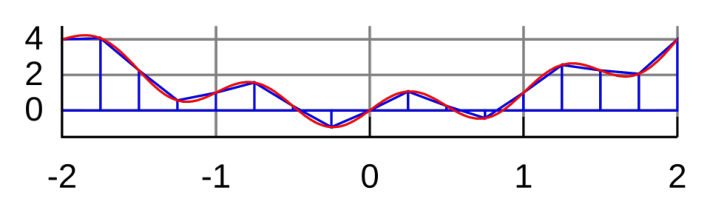
V simulaci čas postupuje po krocích. Diferenciál nahradí rozdíl a integraci sčítání.

U konstantní veličiny stačí přičítání obdélníků. Při změně rychlosti lze integrovat lineární interpolaci (lichoběžník).

Podobně lze zvolit vyšší aproximace, například kvadratickou. Ukázka GRAFIT srovnává explicitní a semiimplicitní Eulerovu metodu s lichoběžníkem při konstantním zrychlení.

v(t)=v(t−Δt)+aΔt\mathbf v(t)=\mathbf v(t-\Delta t)+\mathbf a\Delta t
s(t)=s(t−Δt)+v(t)+v(t−Δt)2Δt\mathbf s(t)=\mathbf s(t-\Delta t)+\frac{\mathbf v(t)+\mathbf v(t-\Delta t)}2\Delta t
Původní ilustrace: Numerická integrace · PDF 26
Původní ilustrace · strana 26
Původní ilustrace: Numerická integrace · PDF 26
Původní ilustrace · strana 26

Jan Matoušek · Původní PDF · strana 26

VGA ·06 · Fyzika

Kolize (rázy)

Často potřebujeme vědět, zda se nějaká tělesa dotkla, nebo ne…

Může nám stačit fakt pouhého dotyku (jedno těleso se mělo dostat do prostoru druhého)

Někdy potřebujeme i fyzikální reakci na dotyk.

Typický průběh kolize: detekce, resoluce

Typická resoluce: odraz (bounce), skluz (slide), odstranění, deformace, rozbití…

Pro různé druhy těles jsou výpočty detekcí kolizí různě složité.

Naivní postup: vzít každý bod z tělesa A a zkontrolovat, zda je v tělese B.

Analytický postup: Pro každou dvojici druhů těles použijeme jiný způsob výpočtu.

Zavádíme fyzikální primitiva (body, kruhy, přímky, AABB, konvexní polygony atd.)

Jan Matoušek · Původní PDF · strana 27

VGA ·06 · Fyzika

Průnik dvou bodů/kruhů/koulí

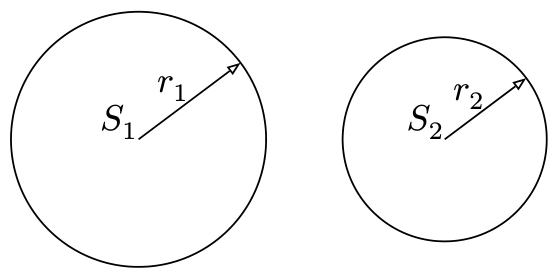
Kruh či koule obsahuje body vzdálené od středu S nejvýše r. Bod je speciální případ s r=0.

Dvě tělesa se protínají, když je vzdálenost středů nejvýše součet poloměrů.

∣S1S2∣≤r1+r2|S_1S_2|\leq r_1+r_2
Původní ilustrace: Průnik dvou bodů/kruhů/koulí · PDF 28
Původní ilustrace · strana 28

Jan Matoušek · Původní PDF · strana 28

VGA ·06 · Fyzika

Průnik AABB (axis aligned bounding box)

AABB vymezuje na každé souřadné ose dolní a horní mez. Test bodu je součin podmínek po osách.

Průnik dvou AABB A,B je opět AABB C. Dolní meze vznikají maximem, horní minimem. Pokud na kterékoli ose Cmin>Cmax, průnik je prázdný.

Velmi rychlý postup pro GUI i předběžné vyloučení kolizí složitějších objektů.

Předloha uvádí, že AABB nelze rotovat: jde o zachování zarovnání s osami. Po rotaci objektu je třeba nový obal; obecně otočené boxy mají jiný test.

⋀ixmin,i≤xi≤xmax,i\bigwedge_i x_{min,i}\leq x_i\leq x_{max,i}
Cmin,i=max⁡(Amin,i,Bmin,i)C_{min,i}=\max(A_{min,i},B_{min,i})
Cmax,i=min⁡(Amax,i,Bmax,i)C_{max,i}=\min(A_{max,i},B_{max,i})
⋀iCmin,i≤Cmax,i\bigwedge_i C_{min,i}\leq C_{max,i}

Jan Matoušek · Původní PDF · strana 29

VGA ·06 · Fyzika

Průnik bodů/kruhů/koulí s polorovinou/poloprostorem

Přímku či rovinu popisuje normála n a konstanta d. Stejný výraz rozděluje prostor na dvě strany.

Předloha považuje stranu s kladným výrazem za prázdnou a zápornou za plnou. Na samotné hranici je výraz nulový.

Leží-li střed kruhu/koule vně poloprostoru, testuje se také vzdálenost od hranice vzhledem k poloměru. Přesný význam d opravuje označená poznámka GRAFIT.

x⋅n+d=0\mathbf x\cdot\mathbf n+d=0

Jan Matoušek · Původní PDF · strana 30

VGA ·06 · Fyzika

Průniku bodů s konvexním tělesem

Konvexní těleso mohu definovat jako průnik polorovin/poloprostorů.

např. Quake engine to tak dělá, a mnohé další.

Detekce průniku bodu s konvexním tělesem je pouze vyhodnocení rovnice úsečky/roviny pro každou hranu/stěnu tělesa.

Jan Matoušek · Původní PDF · strana 31

VGA ·06 · Fyzika

Průnik AABB s polorovinou/poloprostorem

Stačí ověřit, zda libovolný z vrcholů AABB je v polorovině/poloprostoru

To znamená 4× nebo 8× pomalejší výpočet.

Některé hry používají jednoduchý trik:

Posun řezné přímky / roviny o průmět vzdálenosti mezi nejbližším vrcholem AABB a středem AABB, a úpravu na bod.

Toto je vhodné provádět v rámci předzpracování dat, např. Quake engine toto dělá. – Quake simuluje hráče jako bod v prostoru, který je patřičně „zmenšen“. – Zvláštní verze kolizního modelu mapy pro stojícího a skrčeného hráče.

Jan Matoušek · Původní PDF · strana 32

VGA ·06 · Fyzika

Průnik dvou konvexních těles

Naivní algoritmus: Nesmím najít dělící rovinu mezi tělesy. Dělící rovina prochází 2 vrcholy tělesa A a 1 vrcholem tělesa B tak, aby se obě tělesa této roviny pouze dotýkala, každé z opačné strany.

Velmi neefektivní.

Další možnost: Vypočítat tzv. Minkowského součet těles 𝐴 a 𝐵. Výsledné těleso 𝐶 je také konvexní. Potom zjišťujeme, zda těleso 𝐶 prochází počátkem prostoru.

Naivním způsobem neefektivní (Minkowského součet má |𝑉(𝐴)||𝑉(𝐵)| vrcholů).

Efektivnější algoritmus GJK systematicky hledá nejbližší body k počátku.

Stručně: Tady už to přestává být jednoduché.

Konkávní tělesa je nejlepší skládat z konvexních těles.

Jan Matoušek · Původní PDF · strana 33

VGA ·06 · Fyzika

Diskrétní versus spojitá detekce kolize

Při detekci kolize bych ideálně měl zachytit situaci v okamžiku dotyku.

Při simulaci s diskrétním časem dotyk s velkou pravděpodobostí netrefím.

Diskrétní detekce

Zjišťuji v jednotlivých snímcích, zda se tělesa protínají.

Zjistím-li kolizi, mohu mezi snímky najít přesný okamžik dotyku:

Lineární interpolací (použitelné u některých primitiv a přibližně lineárního pohybu)

Binárním půlením (přesnější, ale náročnější na výkon a obecnější)

Při příliš rychlém pohybu / tenkém kolidéru kolizi nezaznamenám, těleso proletí skrz.

Spojitá detekce

Tělesa extruduji po jejich dráze v čase mezi snímky.

Hledám polohu jejich průniku.

Spolehlivá detekce kolizí, velice náročná (z 2D je 3D, z 3D je 4D), zřídka se používá.

Jan Matoušek · Původní PDF · strana 34

VGA ·06 · Fyzika

Ray casting

V mnoha případech stačí kolize řešit výpočtem průniku polopřímky (ray) s tělesem.

Tento průnik se počítá relativně snadno

a) transformací souřadnic do lokálního prostoru polopřímky (ta pak míří např. v ose 𝑧)

b) s využitím dělení prostoru a ořezáváním paprsku

Využití:

laserové zbraně, resp. zbraně s rychlými projektily

kontrola volného místa v blízkosti tělesa

sledování povrchu pod entitou

zjišťování vzájemné viditelnosti dvou entit

Jan Matoušek · Původní PDF · strana 35

VGA ·06 · Fyzika

Resoluce kolize

Když máme polohu a čas objektů při kontaktu, řešíme další pohyb

Absolutní odraz:

obě tělesa se odrazí podle směru normály

těleso se může roztočit, pokud náraz nemíří na těžiště

Absolutní skluz:

těleso pokračuje podél stěny

těleso se pohybem podél stěny roztočí

Odraz se třením:

vlastní rotace tělesa může ovlivnit směr odrazu

Po odrazu musíme dopočítat zbytek cesty;

cestou možné řešení dalších kolizí

limit na počet kolizí versus potenciální zacyklení

Jan Matoušek · Původní PDF · strana 36

VGA ·06 · Fyzika

Těžiště (center of mass)

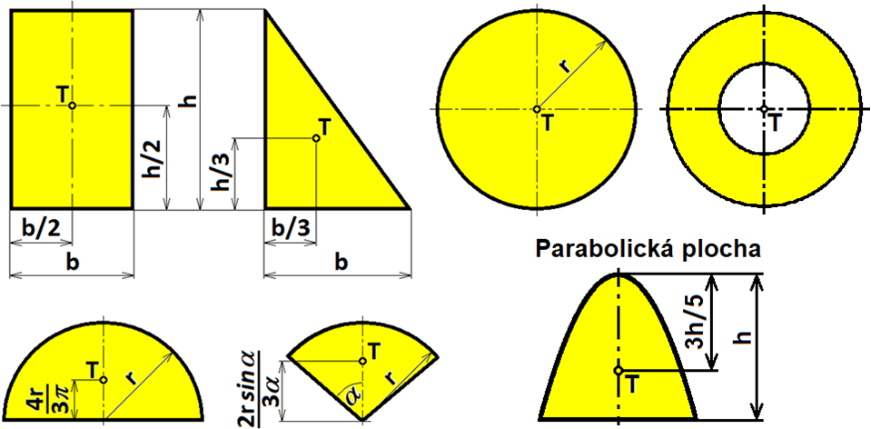
Těžiště je hmotností vážený průměr polohy: spojitě integrálem, pro složená tělesa váženým součtem.

V praxi se skládají známá tělesa: body, úsečky, kruhy, koule, čtverce, krychle, válce, trojúhelníky a čtyřstěny. Tak se aproximuje obecný tvar.

xT=∫x dmm=∫xρ dVm\mathbf x_T=\frac{\int\mathbf x\,dm}{m}=\frac{\int\mathbf x\rho\,dV}{m}
xT=∑iximim\mathbf x_T=\frac{\sum_i\mathbf x_i m_i}{m}
Původní ilustrace: Těžiště (center of mass) · PDF 37
Původní ilustrace · strana 37

Jan Matoušek · Původní PDF · strana 37

VGA ·06 · Fyzika

Pohyb po podložce

V praxi nemá smysl opakovaně počítat pád tělesa, které leží na podložce

Obvyklé řešení:

stav tělesa na zemi (grounded)

v tomto stavu „ignoruje“ gravitaci a vykonává pohyb podél podložky

místo kontroly kolize s podložkou se raycastem kontroluje opuštění podložky

Jan Matoušek · Původní PDF · strana 38

VGA ·06 · Fyzika

Optimalizace tělesa v klidu

Těleso, které nevykonává žádný pohyb, je obvyklé zmrazit (freeze)

Za žádný pohyb se může považovat i extrémně pomalý pohyb (např. 1 nm/s).

U zmraženého tělesa se nepočítají nové hodnoty veličin, zcela se přeskočí

Těleso je obvykle odmraženo kolizí, nebo přímou změnou stavu zmražení herní logikou

Šetří výpočetní výkon, ale může být i zdrojem bugů / podivného chování.

Jan Matoušek · Původní PDF · strana 39

VGA ·06 · Fyzika

Fyzikální systémy

Spojením více fyzikálních entit vzniká fyzikální systém

Entity jsou spolu spojeny vazbami (joints), které zajišťují vzájemnou polohu

pevná vazba (rigid joint), kloubová vazba (hinged joint), kulový čep (ball joint), kolo na hřídeli, posuvný styk ploch atd.

omezení v pohybu (0 až 3 osy) a v natočení (0 až 3) se nazývají stupně volnosti (degrees of freedom, DOF)

Známé systémy ze základní školy: páka, kladka, kladkostroj, kyvadlo

Na strojních a stavebních středních školách: příhradové konstrukce

Chování fyzikálních systémů můžeme popsat soustavou rovnic

každý stupeň volnosti přidává 1 neznámou

každý prvek systému přidává 1 nebo více rovnic

rovnice jsou obvykle lineární, ale často jsou také diferenciální
Jan Matoušek · Původní PDF · strana 40

VGA ·06 · Fyzika

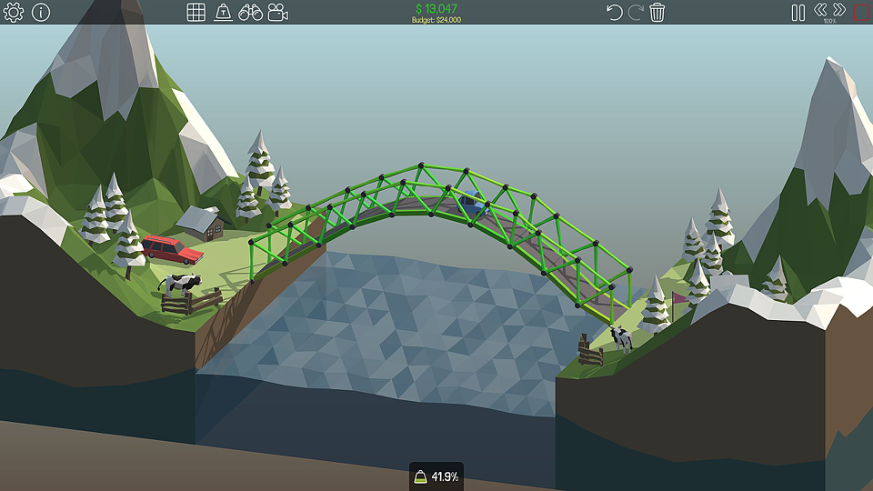
Příhradové konstrukce; obrázek: Poly Bridge (2016)

Distribuce sil a momentů sil přes nosníky

Jednotlivé nosníky jsou namáhány v tlaku nebo v tahu

Nosník je pružina, mění délku a působí silou proti svému stlačení / natažení

Původní ilustrace: Příhradové konstrukce; obrázek: Poly Bridge (2016) · PDF 41
Původní ilustrace · strana 41

Jan Matoušek · Původní PDF · strana 41

VGA ·06 · Fyzika

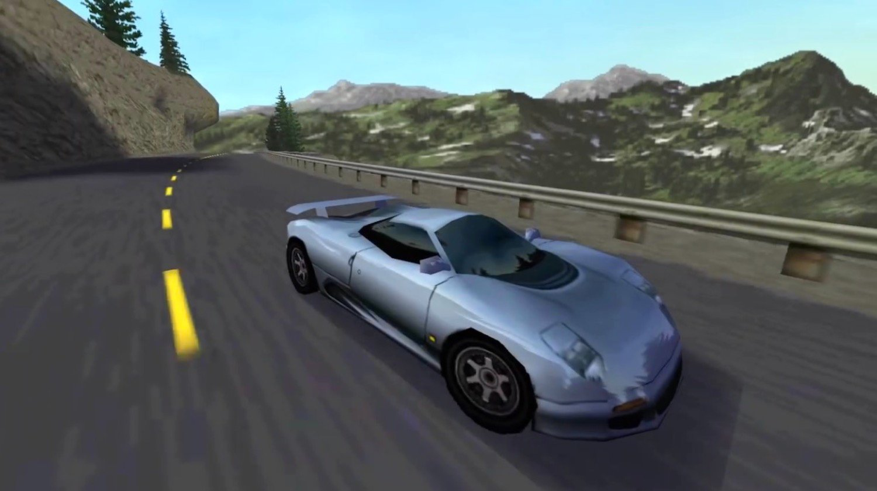
Vozidla; obrázek: Need for Speed III: Hot Pursuit (1998)

Kola jsou jen 4 raycasty sledující povrch silnice

Natočení předních kol vytváří oblouk, který vůz sleduje

Průjezd oblouku vysokou rychlostí versus setrvačnost = smyk

Původní ilustrace: Vozidla; obrázek: Need for Speed III: Hot Pursuit (1998) · PDF 42
Původní ilustrace · strana 42

Jan Matoušek · Původní PDF · strana 42

VGA ·06 · Fyzika

Kapaliny

Dvě hlavní metody fyzikální simulace:

částicová – kapalina je složena z odpuzujících se částic

mřížková – výpočet pracuje se souhrnnými veličinami (tlak atd.)

Alternativně existují nefyzikální simulace celulárními automaty

Jan Matoušek · Původní PDF · strana 43

VGA ·06 · Fyzika

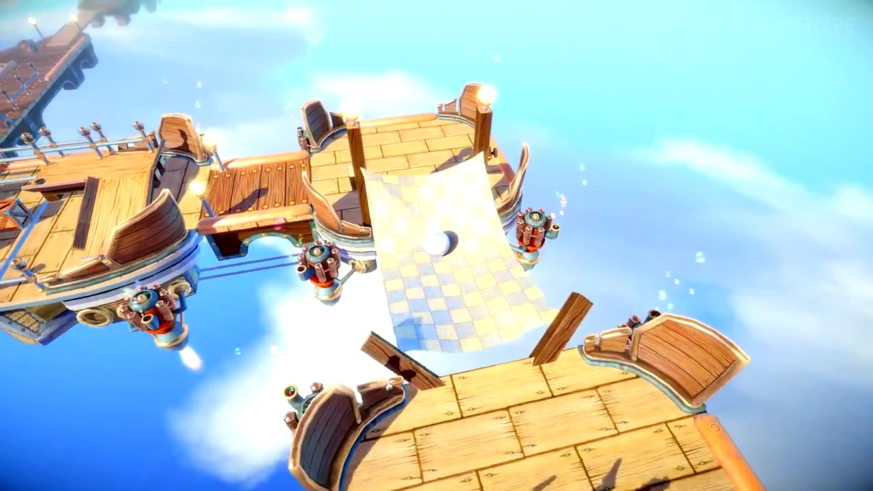
Textilní látky; obrázek: Switchball (2007)

Jemná čtvercová mřížka pružin

Počet elementů roste s plochou látky

Pro látku s 10×10 elementy stovky podobných rovnic… vhodné pro GPU

Původní ilustrace: Textilní látky; obrázek: Switchball (2007) · PDF 44
Původní ilustrace · strana 44

Jan Matoušek · Původní PDF · strana 44

VGA ·06 · Fyzika

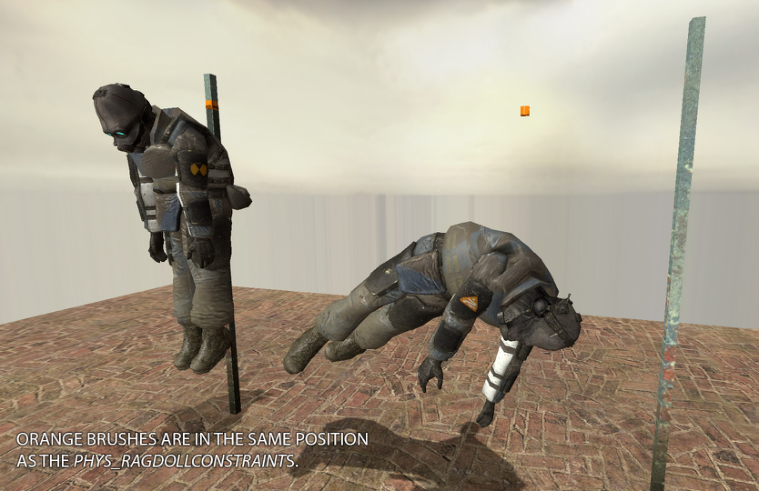
Hadrový panák (ragdoll); obrázek: Half-Life 2 (2004)

Pružiny spolu s klouby jsou uspořádány do grafu (kostra modelu).

Na jednotlivé elementy působí různé síly (gravitace, ostatní elementy a klouby, vnější síly).

Model se deformuje podle deformace kostry.

Původní ilustrace: Hadrový panák (ragdoll); obrázek: Half-Life 2 (2004) · PDF 45
Původní ilustrace · strana 45

Jan Matoušek · Původní PDF · strana 45

VGA ·06 · Fyzika

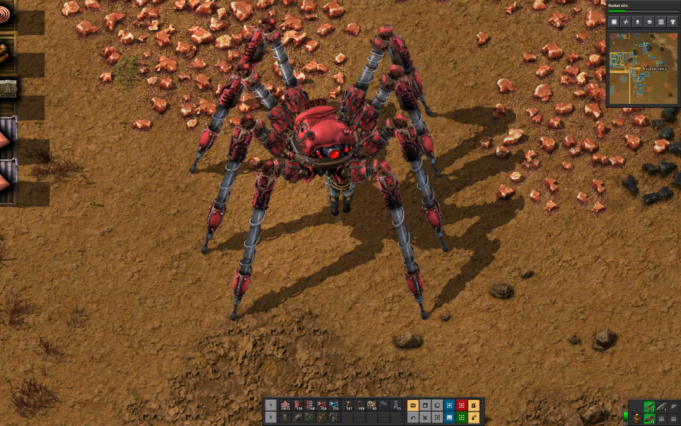
Inverzní kinematika: Factorio (2016 / 2020)

Řešíme úlohu přemístění některého z elementů na konkrétní místo

Hledání optimální cesty ve funkci většího počtu proměnných

Lze řešit i zafixováním části kostry, nebo rozdělením přesunu na úseky

Možné postupy: inverze jakobiánu (netriviální), iterativní optimalizace

Původní ilustrace: Inverzní kinematika: Factorio (2016 / 2020) · PDF 46
Původní ilustrace · strana 46

Jan Matoušek · Původní PDF · strana 46

VGA ·06 · Fyzika

Fyzikální enginy

Programovat si sám fyziku…

v omezeném rozsahu není problém (základní kinematika bez rotací je na několik hodin)

plně věrohodná fyzika ve 3D s různými fyzikálními systémy znamená roky práce

Lepší použít existující engine:

Box2D, Matter.js, LiquidFun

Bullet, Jolt, PhysX, Avian, Box3D

… (a stovky dalších)

Vždy musíme znát a respektovat omezení zvoleného enginu!

Jan Matoušek · Původní PDF · strana 47

VGA ·06 · Fyzika

Glitching

Projevy zvláštního chování způsobené nedokonalostí výpočtů.

Čím komplexnější výpočty, tím větší rizika a závažnější projevy glitchů.

Typické glitch(e):

Průlety těles skrz

hrubý diskrétní čas, velká rychlost těles, tenké/chybějící kolizní modely

Poskakování a zasekávání těles ve stěnách a v rozích

těleso se po kolizi odrazí do jiného tělesa, a potom už se neumí dostat ven

Klepání, trhavé pohyby a deformace ve vzdálenějších oblastech prostředí

nepřesnosti způsobené číselnou reprezentací

běžně používaný 32bitový float má přesnost 1 mm ve vzdálenosti 16 km od počátku

Narůstající kmity, prudké výstřely/výskoky těles

možný výsledek dělení potenciálně velmi nízkými čísly

nestabilní fyzikální systémy s kladnou zpětnou vazbou / bez tlumení

Jan Matoušek · Původní PDF · strana 48

VGA ·06 · Fyzika

Dopady glitch(ů) na hru

Některé jsou zábavné, nebo je lze lehce vyřešit hráčovou akcí

Ztráty entit (postav, předmětů…) kritických pro hru – entity nutno hlídat

Jan Matoušek · Původní PDF · strana 49

VGA ·06 · Fyzika

Herní fyzika versus…

…středoškolská fyzika:

Tření je na střední škole omezeno na pár příkladů, ale ve hrách mají systémy bez tření tendenci oscilovat.

Odpor vzduchu existuje. A závisí na hustotě vzduchu.

Existují pružné materiály.

Tělesa nejsou homogenní.

…reálný svět:

Tělesa nejsou dokonale tuhá a při kolizích se deformují.

Neexistuje nic jako statické těleso. I skála se při nárazu předmětu rozvibruje.

Rychlost světla překročit nelze.

Jan Matoušek · Původní PDF · strana 50

VGA ·06 · Celulární automaty

Celulární automaty

Lokální pravidla buněk vytvářejí rozsáhlé chování.

Úvodní věta: doplněk GRAFIT k oddílové straně.

Jan Matoušek · Původní PDF · strana 51

VGA ·06 · Celulární automaty

Základní myšlenka

Stav entit je poskládán z buňek, které jsou vzájemně propojené, typicky čtvercová síť

V každé generaci se počítá nový stav každé buňky z původního stavu jí a jejích sousedů

Lze snadno paralelizovat nebo převést na GPU

I s jednoduchými pravidly lze dosáhnout komplexního chování

Jan Matoušek · Původní PDF · strana 52

VGA ·06 · Celulární automaty

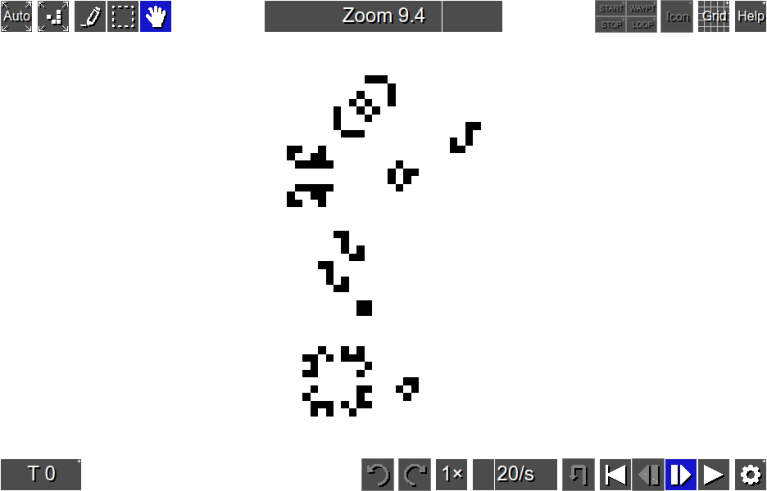
Příklad: Conway’s Game of Life (1970)

Živá buňka (černá) žije, pokud měla dva nebo tři živé sousedy. Mrtvá buňka s právě třemi živými sousedy ožije.

Původní ilustrace: Příklad: Conway’s Game of Life (1970) · PDF 53
Původní ilustrace · strana 53

Jan Matoušek · Původní PDF · strana 53

VGA ·06 · Celulární automaty

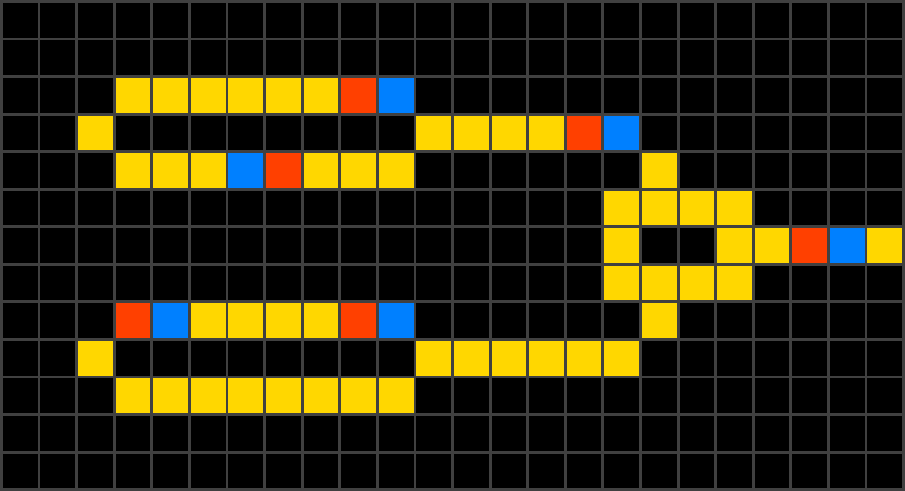
Příklad: Wireworld (1987)

Ze zadní části elektronu se stane vodič, z elektronu se stane zadní část. Z vodiče v sousedství elektronu se stane elektron.

Původní ilustrace: Příklad: Wireworld (1987) · PDF 54
Původní ilustrace · strana 54

Jan Matoušek · Původní PDF · strana 54

VGA ·06 · Celulární automaty

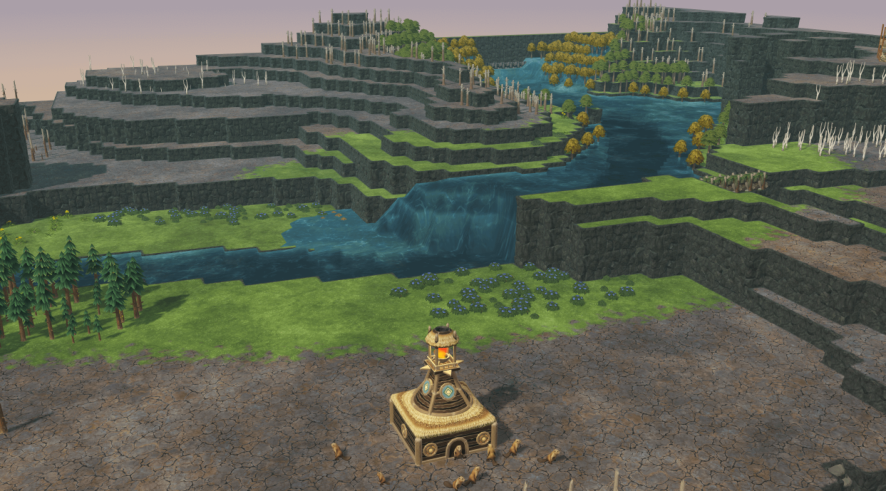
Příklad: rozlévání vody ve spoustě strategií, zde Timberborn (2021)

Pole má úroveň hladiny vody podle sousedů (průměr, případně se započítává i rozdíl hladin). Existují zdroje vody a voda vytéká z mapy.

Původní ilustrace: Příklad: rozlévání vody ve spoustě strategií, zde Timberborn (2021) · PDF 55
Původní ilustrace · strana 55

Jan Matoušek · Původní PDF · strana 55

VGA ·06 · Celulární automaty

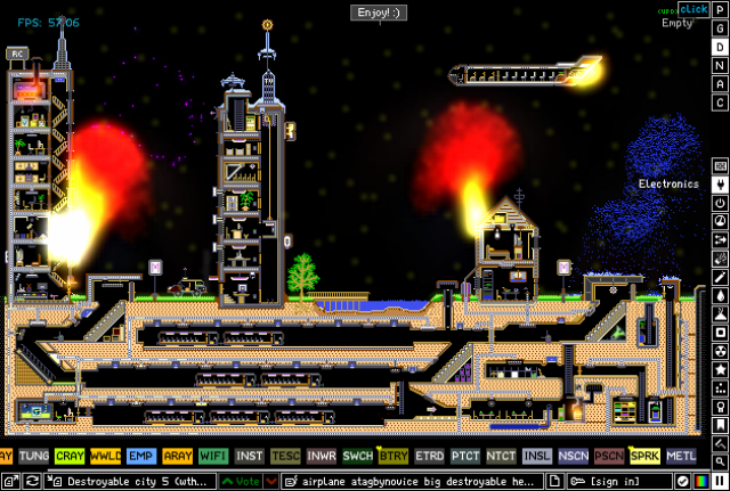
Příklad: Powder Toy

Interakce jednotlivých pixelů napodobují typické reakce ve fyzice a chemii (ale nejsou přesné); každý pixel má teplotu a tlak.

Původní ilustrace: Příklad: Powder Toy · PDF 56
Původní ilustrace · strana 56

Jan Matoušek · Původní PDF · strana 56

Obsah přednášky

Poznámky

Původní text PDF

Časový krok a integrace · GRAFIT

Porovnejte posunutí bodu z klidu při konstantním kladném zrychlení. Osa míří ve směru pohybu; model nemá podložku ani kolize.

Výpočetní doplněk GRAFIT, nikoli měření. x₀=v₀=0; a je konstantní. Explicitní Euler používá starou rychlost, semiimplicitní novou a lichoběžník jejich průměr. Analyticky x=aT²/2. Přesnost lichoběžníku zde vyplývá z konstantního zrychlení; není to záruka přesnosti obecné simulace. Poslední krok je případně zkrácen tak, aby všechny metody skončily přesně v T.