Vnímání virtuálního světa
Immersion a presence, smyslové vjemy člověka — zrak, sluch, hmat, propriocepce — a kinetóza a doporučení pro vývoj VR aplikací.
Immersion a presence
Tři typy přítomnosti
Pozor na terminologii: „environmentální přítomnost“ není standardní kategorie. Reakci světa na uživatele lépe vystihuje plausibility illusion; v literatuře se proto setkáte hlavně s spatial presence, social presence a co-presence. Všechny složky se vzájemně posilují.
Benefity nejlepšího pocitu přítomnosti
Příklad: chůze a jáma
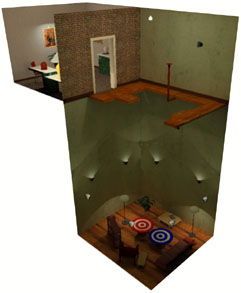
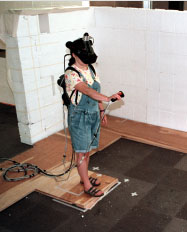
Experimentální setup
- Trénovací místnost a místnost s jámou — fyzicky bezpečná, virtuálně ohrožující.
- Pohyb normální chůzí — plná fyzická lokomoce v prostoru.
- Rychlé sledování pozice — vysoká frekvence aktualizace a minimální latence trackingu.
- Hmatová odezva — fyzické okraje jámy a zdi.
Cíle experimentu
- Nést objekt kolem jámy bez pádu.
- Házet míčky na terče na protilehlé stěně.
Klíčové zjištění
Díky přesné poloze a hmatové odezvě bylo dosaženo mnohem lepšího ponoření do VR — účastníci obcházeli okraj jámy opatrněji a někteří odmítali přejít.
Jak měřit míru ponoření a přítomnosti
Fyziologická měřítka: tep jako metrika presence
Proč právě tep?
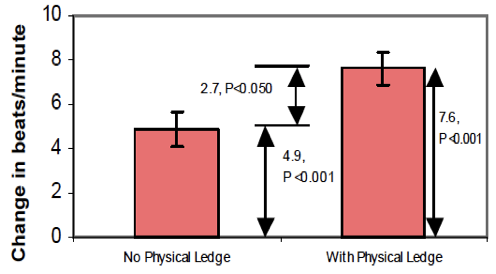
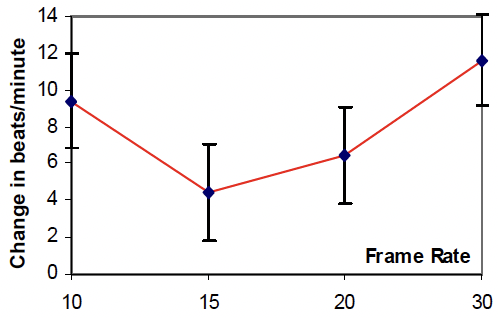
- Podle výzkumu koreluje tep s odpověďmi z dotazníku (UNC Chapel Hill; Meehan et al., 2002) — fyziologie odpovídá tomu, co lidé uvádějí.
- Tep se zvýší s lepším FPS a s hmatovou zpětnou vazbou (prkno, zdi).
- Je to nenápadná, levná a kontinuální metrika — lze měřit bez přerušení zážitku.
Jak to funguje
Autonomní nervový systém reaguje na pocit ohrožení nebo vzrušení — srdce zrychlí. Čím silnější je presence, tím silnější je i fyziologická odpověď. Měříme změnu tepu vůči klidové baseline, ne absolutní hodnotu.
Vjemy a VR
Člověk vnímá svět pomocí smyslů
- Klasické smysly: hmat, zrak, sluch, čich, chuť.
- Další smysly: poloha těla, rovnováha, zrychlení, teplota, žízeň, hlad.
- Vnímání se skládá ze dvou procesů:
- vnímání okolí — získání informací smysly,
- následný pocit — vyhodnocení informací mozkem.
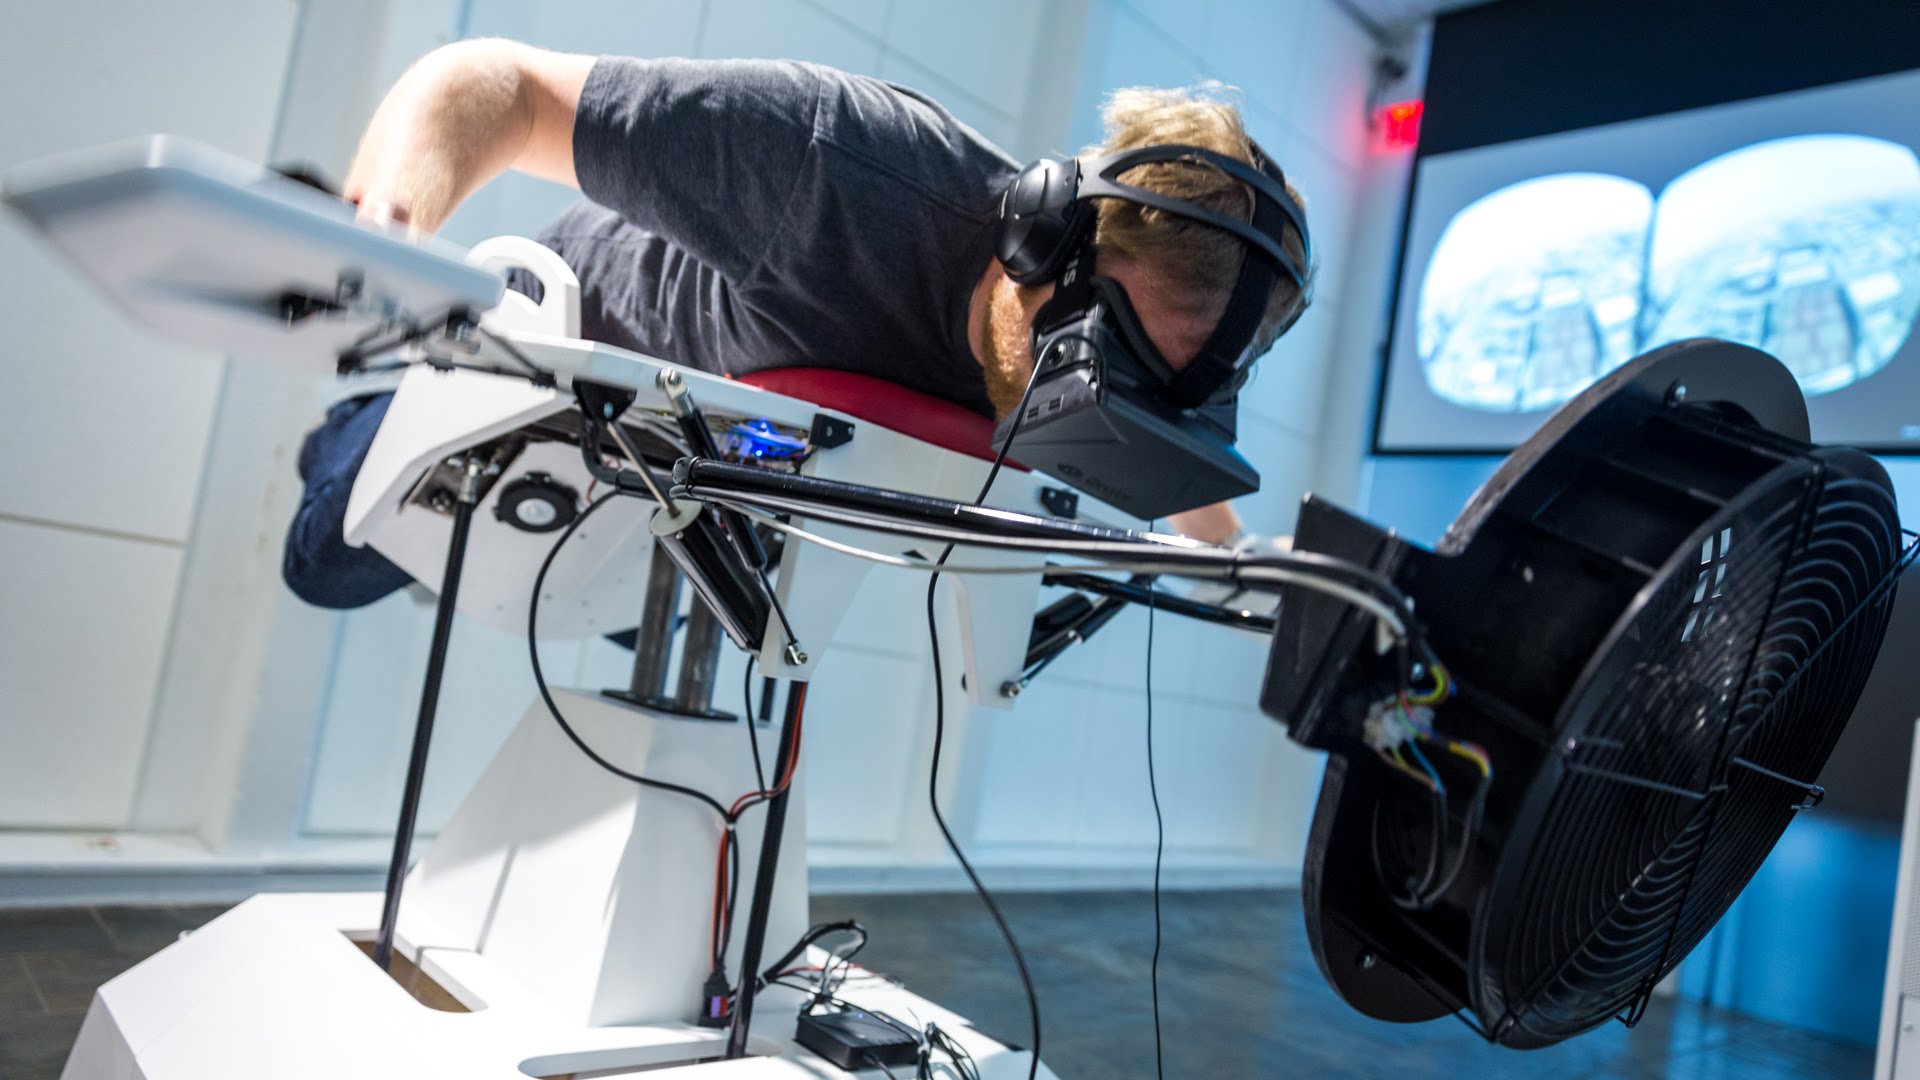
Příklad: Birdly (ptačí let)
- Obraz — VR pohled z perspektivy ptáka.
- Vítr — proudění vzduchu úměrné rychlosti letu.
- Pohyb a hmat — fyzická plošina reaguje na pohyby rukou.
- Zvuk — prostorový zvuk větru a terénu.
Lidské vnímání: porozumět a stimulovat
Dva směry zpracování: bottom-up (data ze smyslů) a top-down (očekávání a zkušenosti mozku). VR funguje nejlépe, když jsou oba směry v souladu — scéna musí vypadat a chovat se tak, jak mozek předpokládá.
Jak mozek skládá smysly dohromady
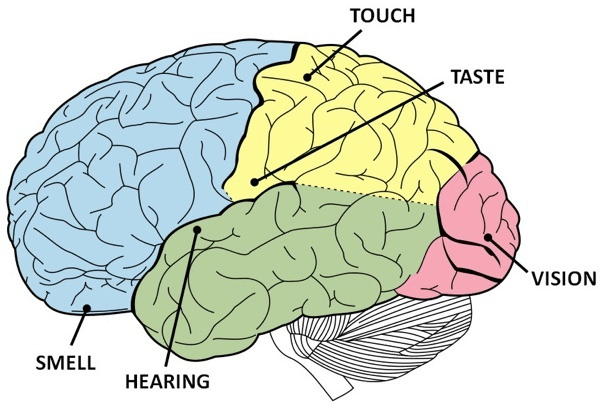
Relativní důležitost smyslů
Podíl na mozkové kůře
- Zrak: ~30 % mozkové kůry — dominantní smysl pro orientaci v prostoru.
- Hmat: ~8 % — velmi důležitý pro interakci s prostředím.
- Sluch: ~2 % — klíčový pro lokalizaci zvuků v prostoru.
- Čich: < 1 % — ve VR nejhůře simulovatelný smysl.
Další smysly (mimo klasických pět)
Tyto smysly jsou pro VR často důležitější než čich a chuť — určují, zda se uživatel cítí být součástí světa a zda se necítí špatně.
Implikace pro vývoj
Priorita investic do smyslové stimulace: zrak → hmat → sluch. Nesoulad mezi vestibulárním systémem a zrakem však i při skvělé grafice způsobuje kinetózu.
Zrak: anatomie oka a vizuální vstup
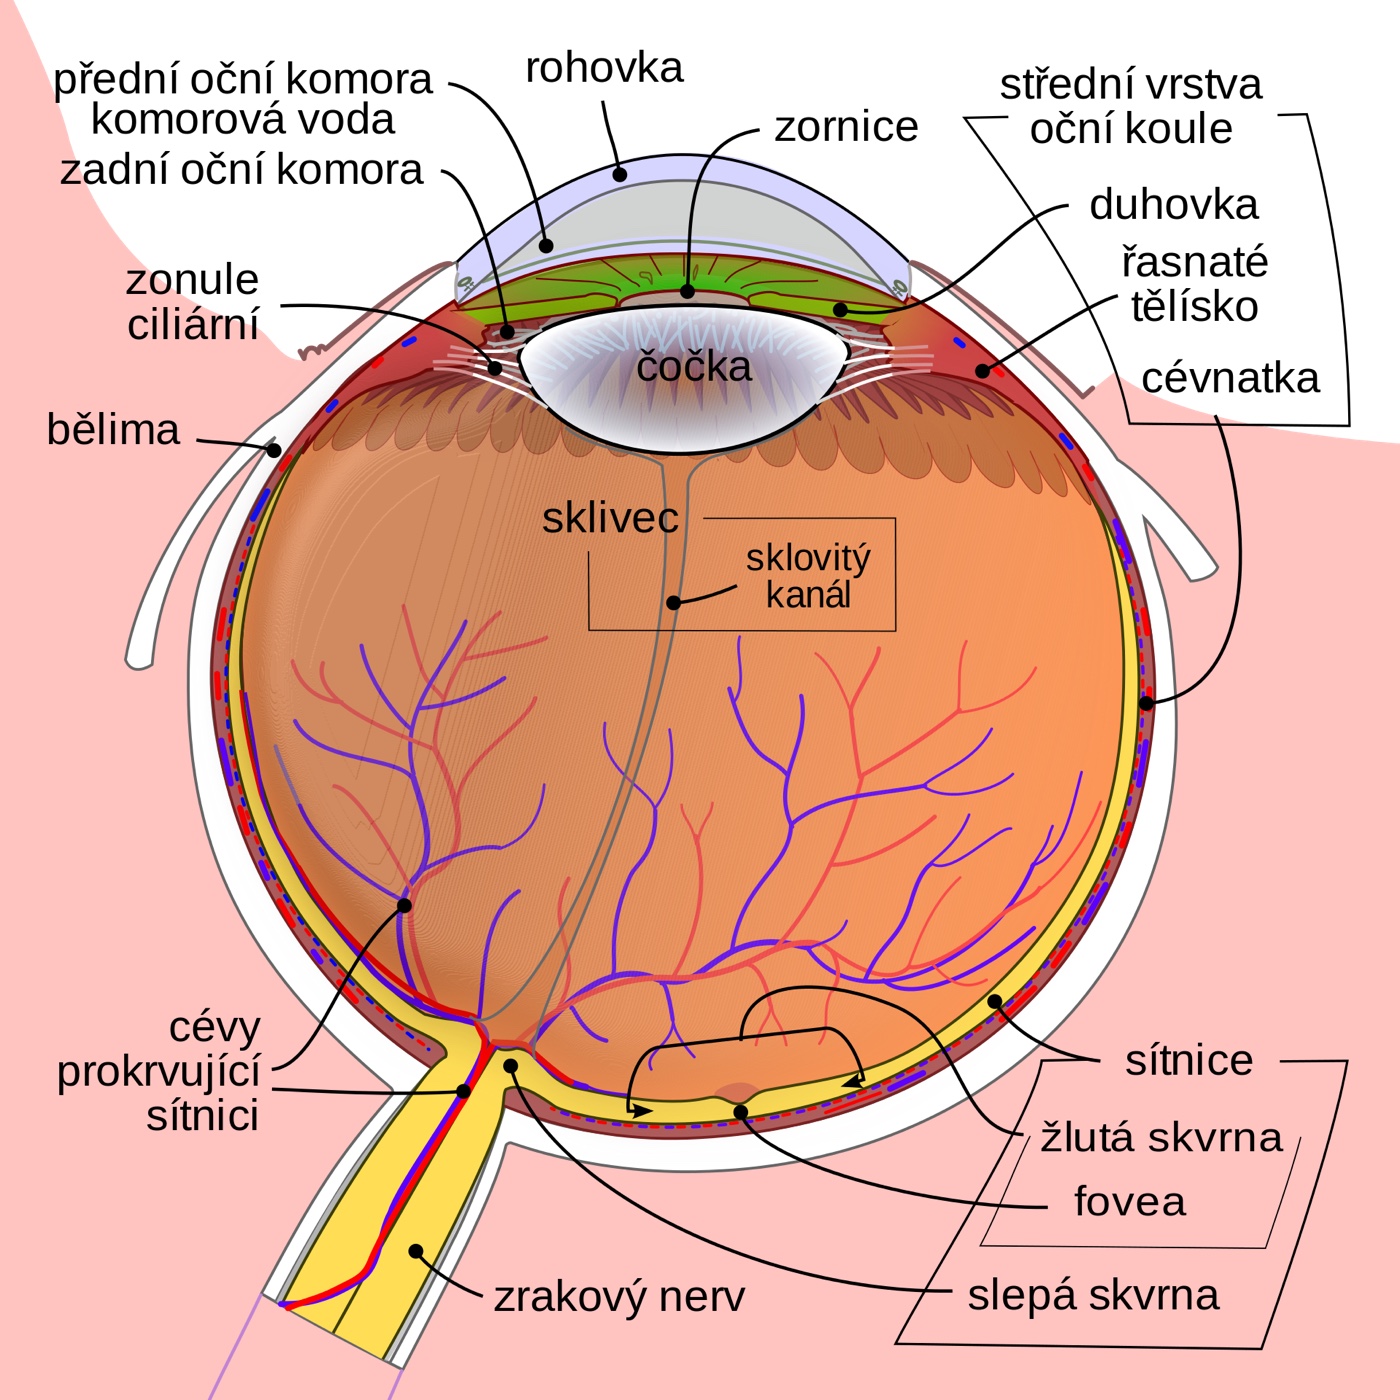
Jak oko funguje
Vizuální vstup je převáděn na elektrochemické signály pro mozek:
- Světlo prochází rohovkou a čočkou na sítnici.
- Sítnice obsahuje dva typy fotoreceptorů:
- Tyčinky — vnímají kontrast a fungují při nízkém osvětlení.
- Čípky — barevné vidění, koncentrované v fovei.
- Slepá skvrna — místo, kde z oka vystupuje zrakový nerv.
Počty fotoreceptorů
Tyčinky převažují na periferii, čípky ve fovei. Tento nepoměr vysvětluje, proč detaily vidíme jen v úzkém centrálním poli.
Lidské zorné pole
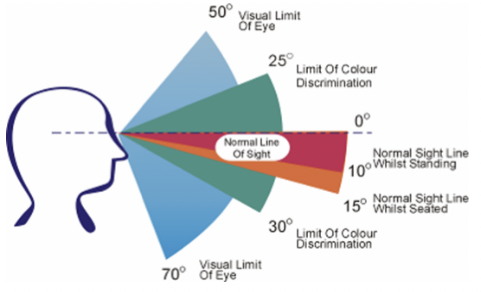
Rozsah vidění
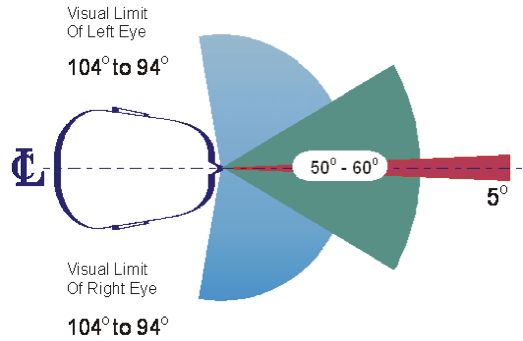
- Monokulárně: přibližně 160° horizontálně (temporálně ~100°, nazálně ~60°).
- Binokulárně: přibližně 200° horizontálně; stereoskopický překryv ~120°.
- Vertikálně: přibližně 120–135° podle zdroje (nahoru ~50–60°, dolů ~70–75°).
- Periferní vidění: snížená barevná citlivost a rozlišení; periferie je citlivá především na pohyb a kontrast.
Důsledek pro HMD
Běžné headsety nabízejí kolem 100–110° — zhruba polovinu lidského zorného pole. Uživatel má pocit „kukátkového efektu“ a vnímá černé okraje. Proto se výrobci snaží FoV zvětšovat a okraje alespoň opticky potlačit.
Pohyby očí (vergence) a akomodace
Dva mechanismy zaostření
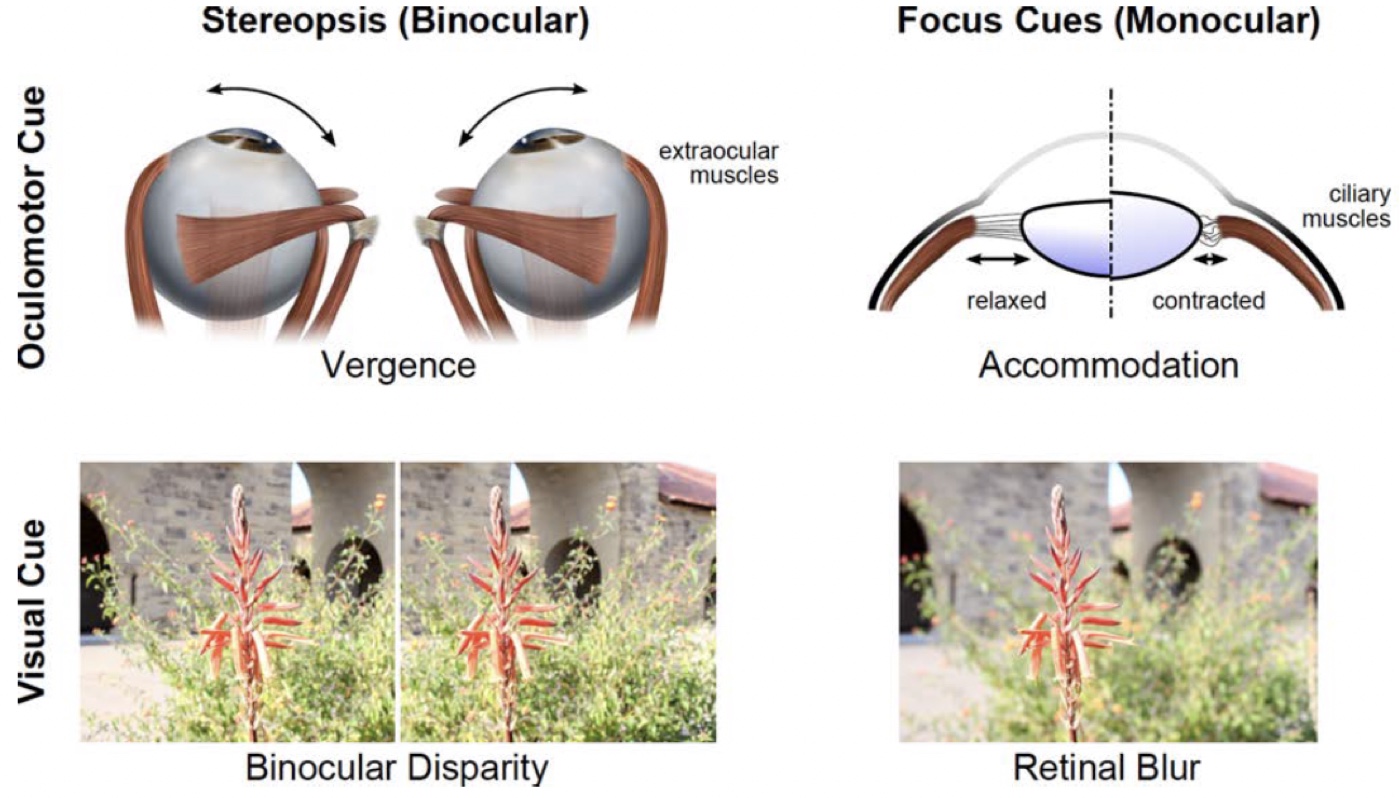
- Akomodace — změna zakřivení čočky oka pro zaostření na různé vzdálenosti (pomocí ciliárního svalu).
- Vergence — sbíhavání a rozbíhání očních bulbů / zorných os: konvergence při pohledu na blízký předmět, divergence při pohledu do dálky.
V realitě jdou ruku v ruce
Když se díváme na objekt v určité vzdálenosti, oči se současně stočí (vergence) a zaostří (akomodace) na stejnou vzdálenost. Mozek tento svazek používá jako silný signál hloubky.
Ve VR se ale rozpojí
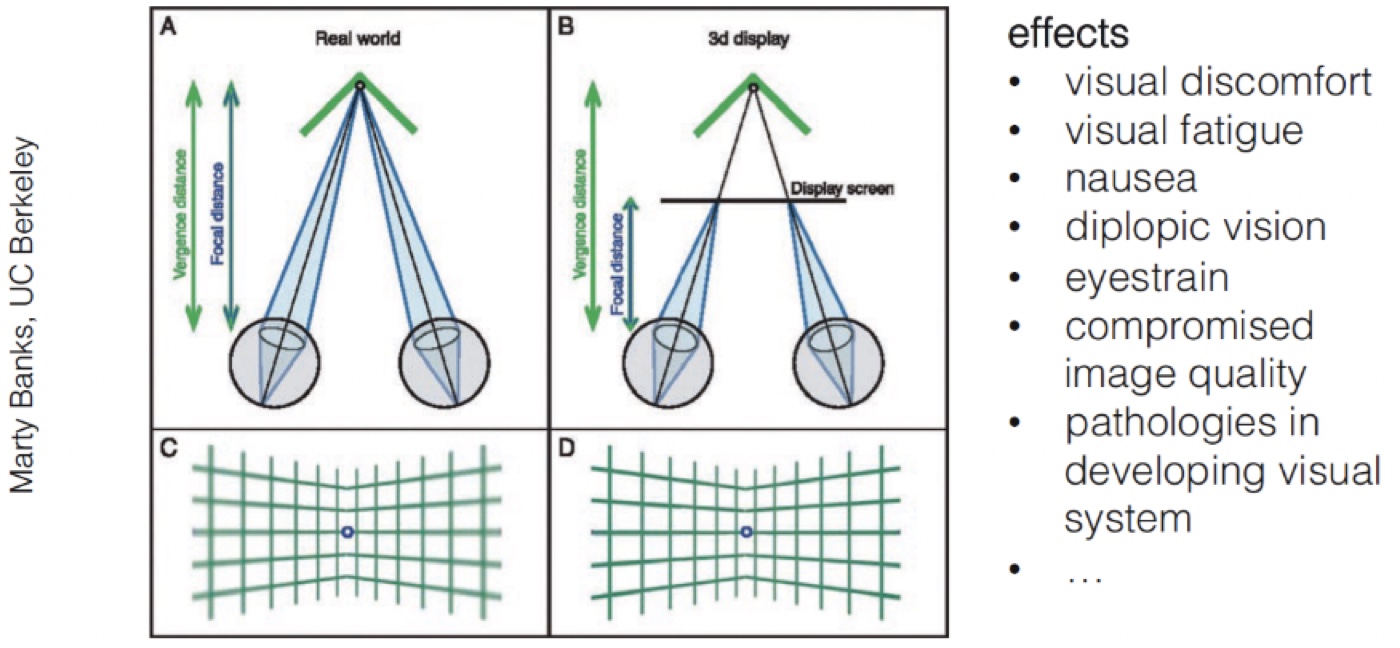
Oči konvergují k virtuálnímu objektu, ale čočka zaostřuje stále na pevný displej. Vzniká vergence–accommodation conflict.
Nesoulad vergence a akomodace (VAC)
Co se děje v HMD
- V realitě vergence i akomodace odpovídají stejné vzdálenosti.
- Ve VR se mohou lišit: zaostříme na displej, ale chceme vidět objekt „za displejem“.
- Výsledkem je rozmazanost jinde, než mozek očekává.
Možné důsledky
Vizuální diskomfort, únava očí, nevolnost, dvojité vidění, bolesti hlavy a u dětí i riziko ovlivnění vývoje zrakového systému při dlouhém používání.
Moderní řešení
- Varifokální displeje — ohnisko se mění podle pohledu.
- Light-field displeje — správné světelné pole pro každý bod.
- Eye tracking + foveated rendering (Apple Vision Pro) zlepšuje ostrost a výkon, ale VAC neodstraňuje — běžné HMD mají pevnou ohniskovou rovinu.
Rozlišovací schopnost oka
Kolik detailů oko rozezná
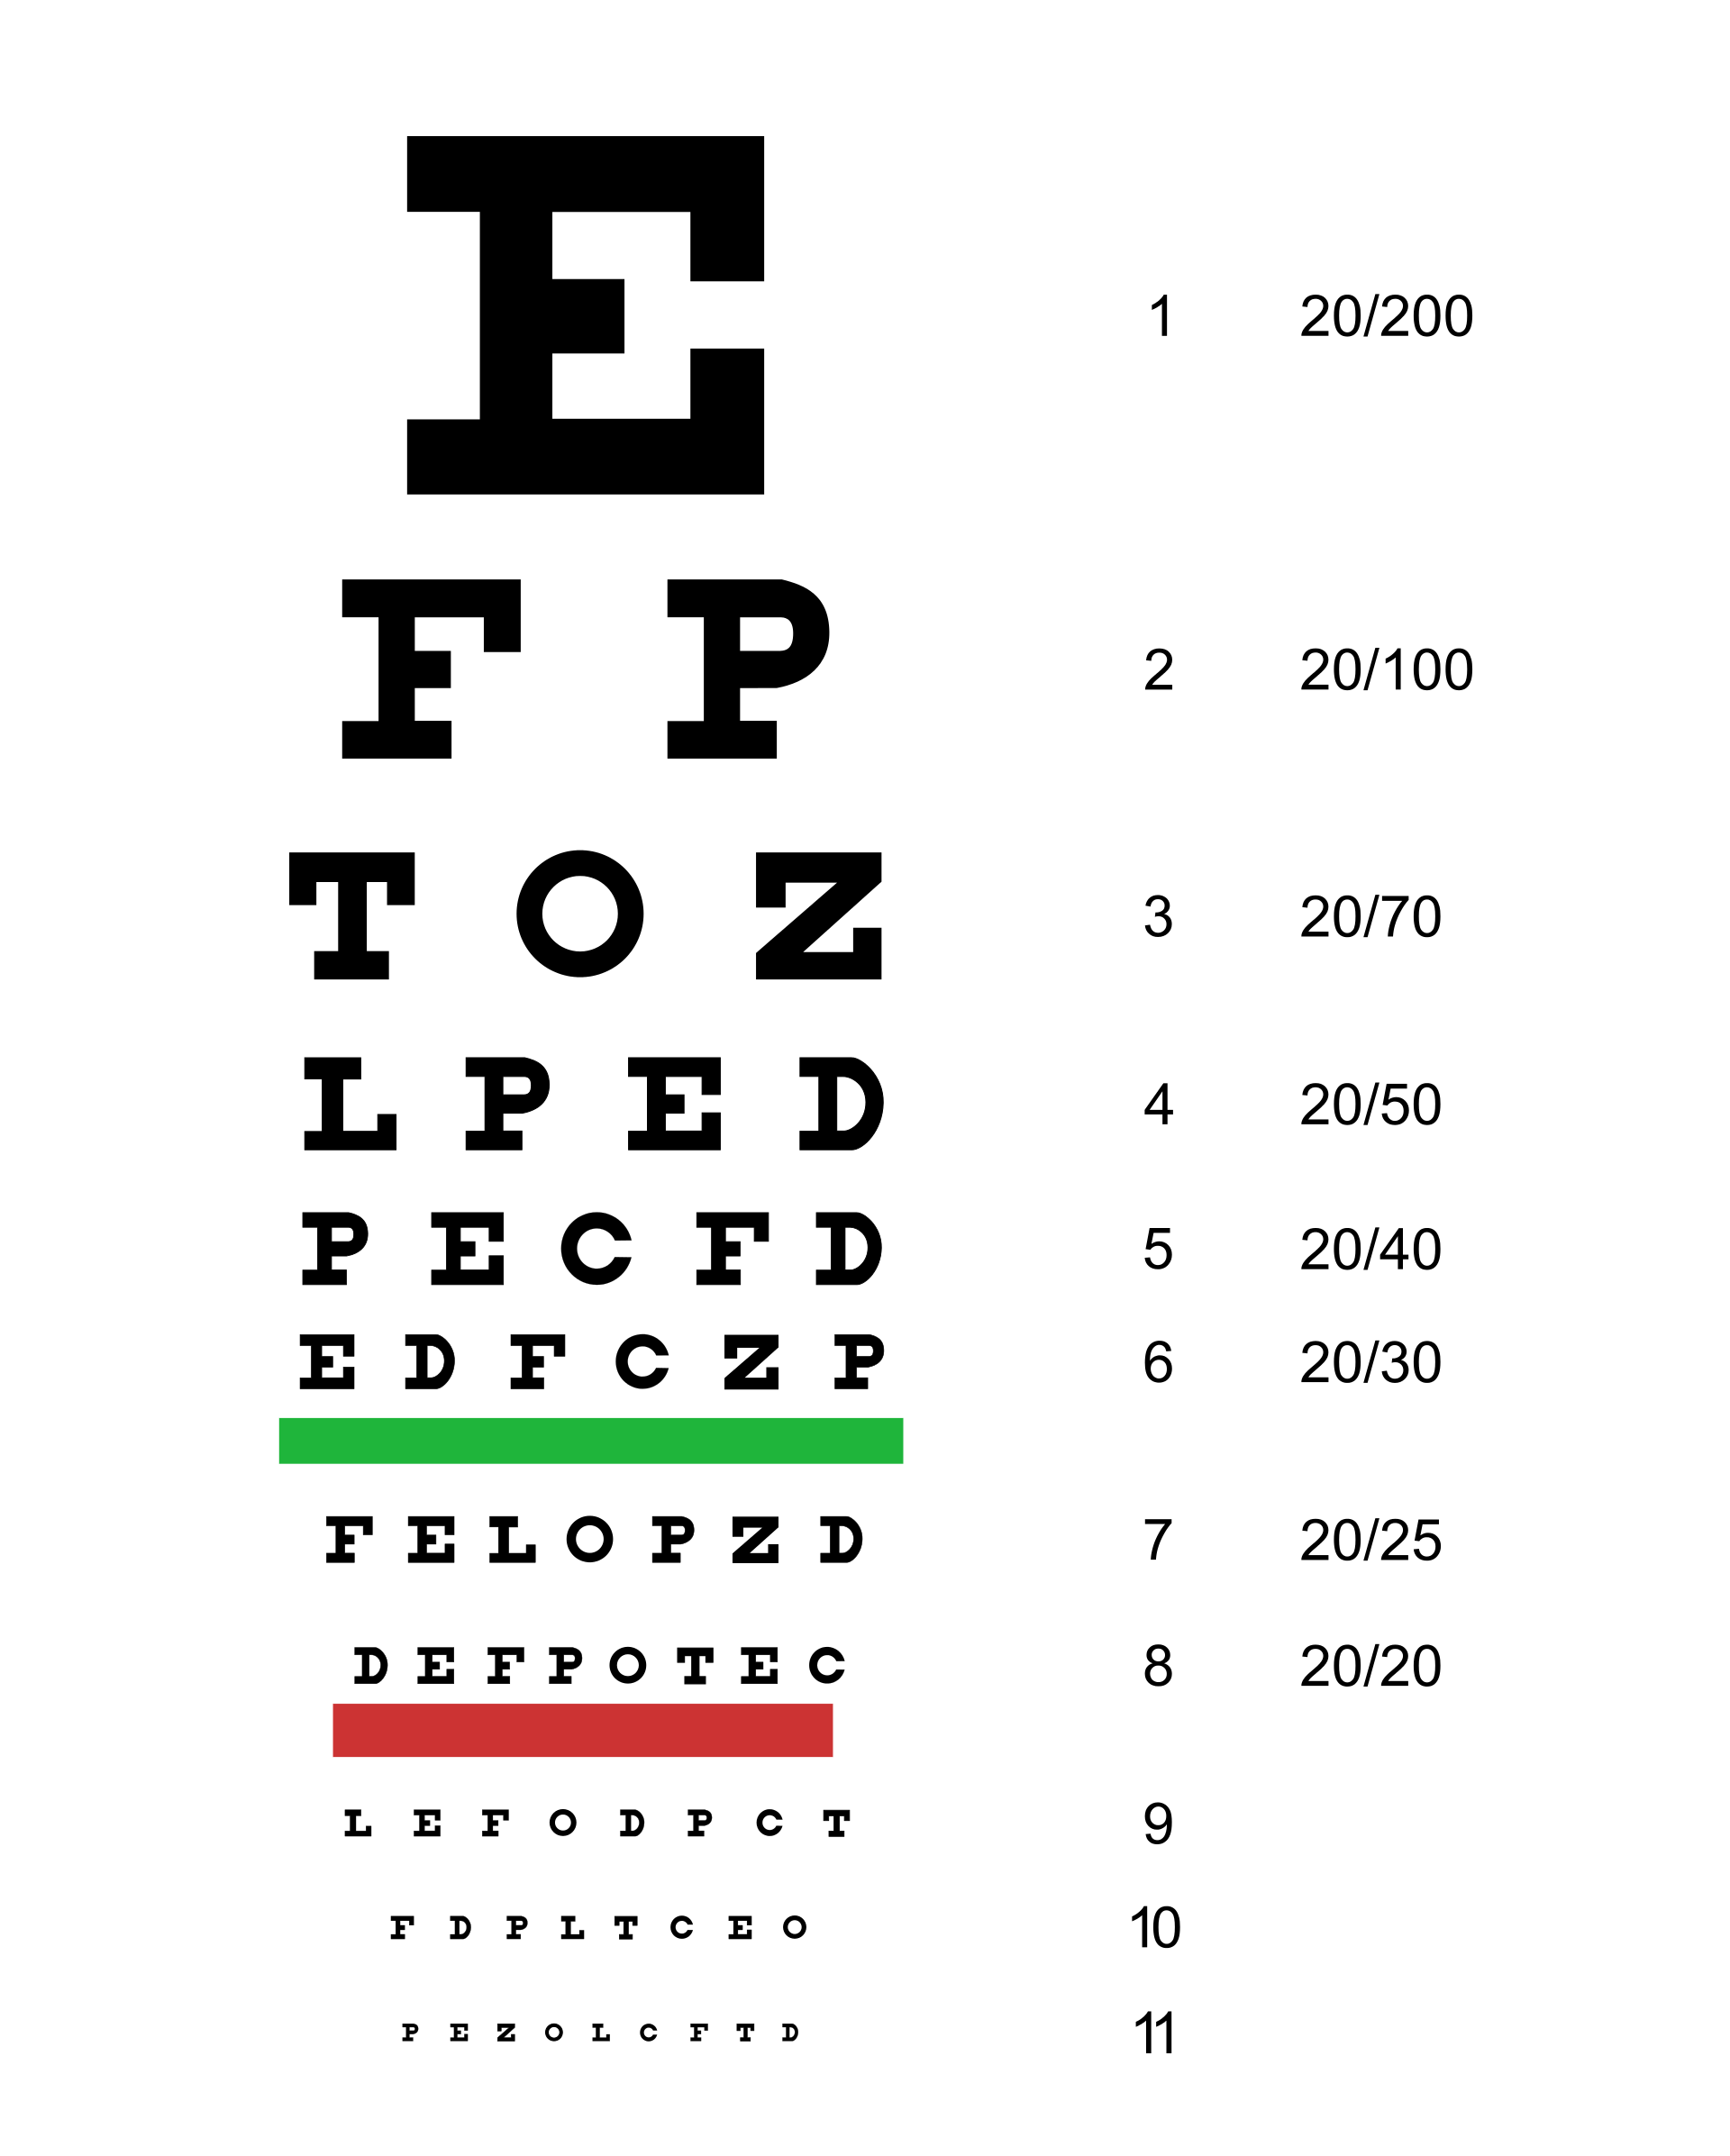
- Běžná rozlišovací schopnost: asi 1 úhlová minuta (1/60 stupně).
- Maximum: přibližně 0,5 úhlové minuty za ideálních podmínek.
- Ovlivňuje schopnost vidět detaily, oddělit blízké objekty a rozpoznat tvar.
Co to znamená pro VR
Ostrost displeje se udává v PPD (pixelech na stupeň). Pro „nerozlišitelné“ pixely potřebujeme zhruba 60 PPD. Podle třídy zařízení dnes: Quest 3 ~25 PPD, Vision Pro ~34–40 PPD, Varjo XR-4 a Pimax Crystal ~40–50+ PPD.
Intenzita světla a dynamický rozsah
Oko zvládne obrovský rozsah
- Tyčinky v oku vnímají intenzitu světla a jsou aktivní i při velmi slabém osvětlení.
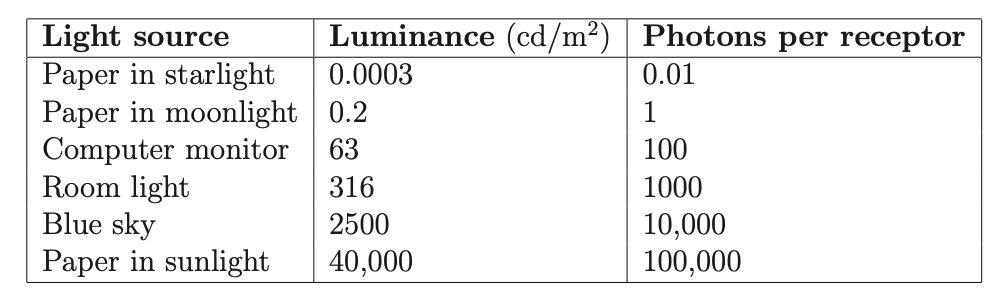
- Lidské oko má celkový adaptační rozsah přibližně 109 : 1 (~30 EV) — od hvězdné oblohy po slunečné poledne.
- Simultánní dynamický rozsah jedné scény je však jen ~104–105 : 1 (~14–17 EV).
- Přizpůsobení (adaptace) trvá od zlomku sekundy po desítky minut.
Limit displejů
LCD panely dosahují kontrastu řádově 1 000 : 1, OLED výrazně více, ale stále mnohem méně než oko. Scény s prudkým přechodem světla a stínu proto ve VR působí plošně — pomáhá HDR, tone mapping a pečlivé nasvícení scény. U HMD je navíc klíčový absolutní jas v cd/m².
Stereoskopické vidění a IPD
IPD a binokulární paralaxa
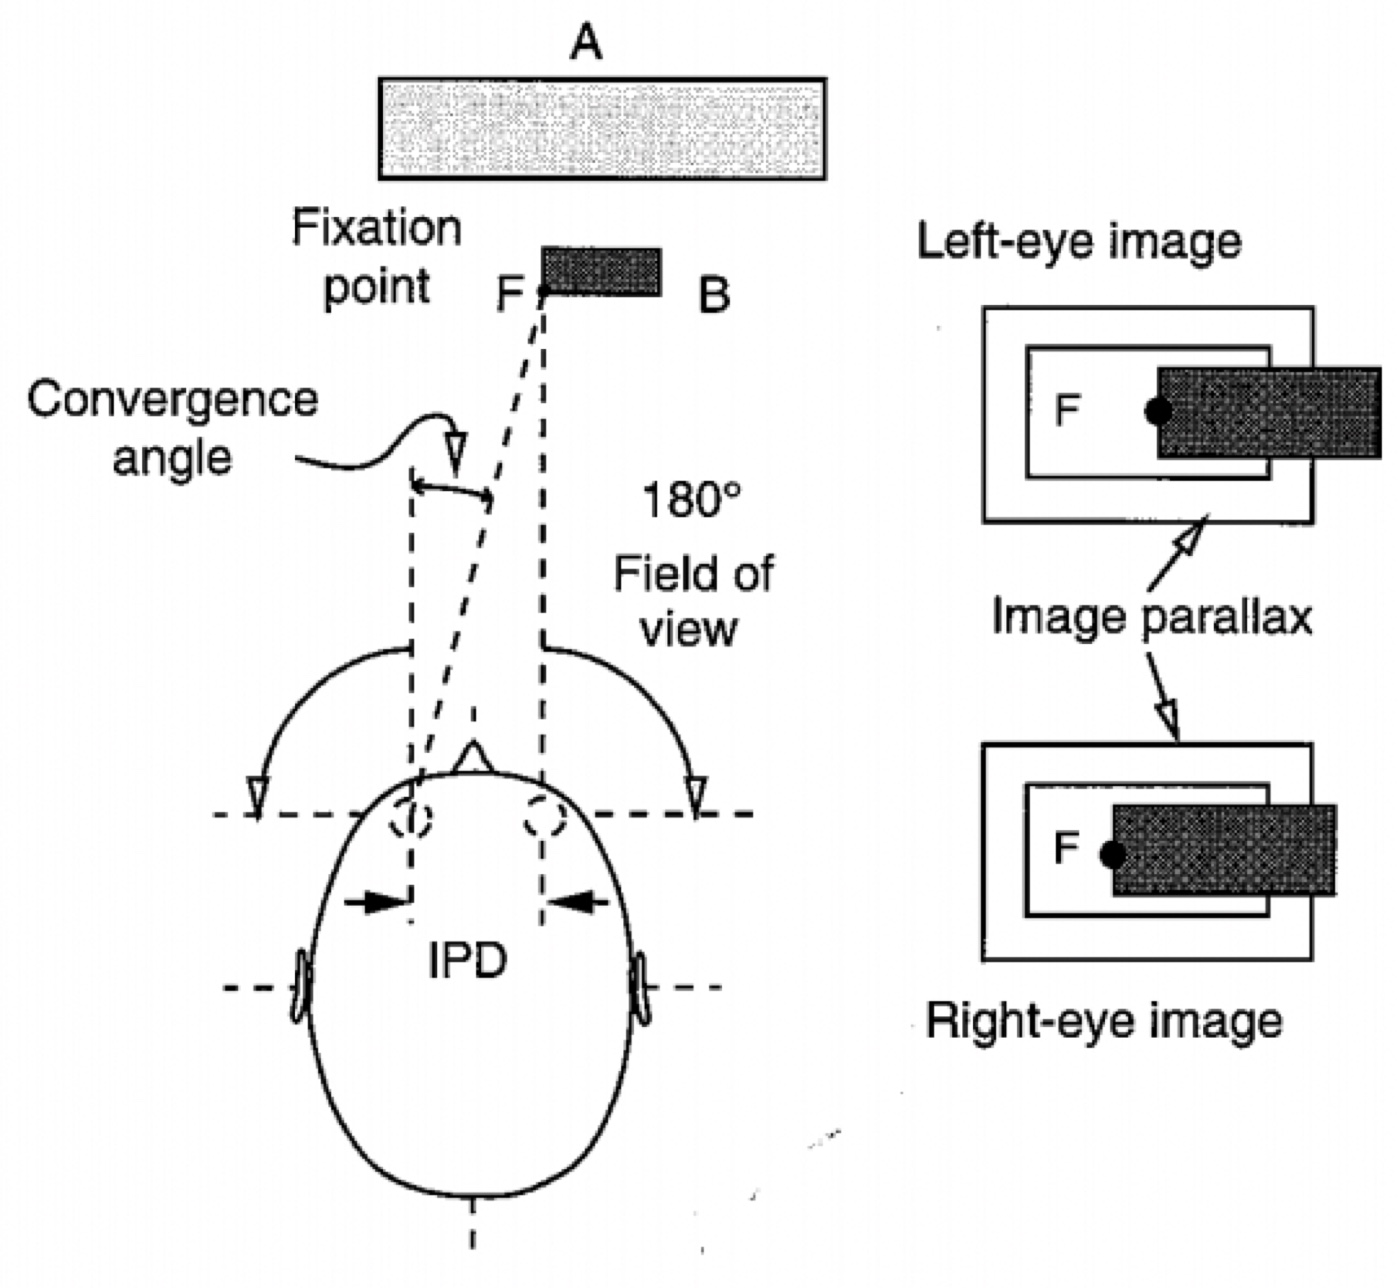
- IPD — vzdálenost mezi zornicemi: 5 až 7,5 cm (průměr kolem 6,3 cm); rozsah se individuálně liší (děti, ženy).
- HMD musí mít nastavitelné IPD — například Quest 3 v rozsahu 58–71 mm.
- Každé oko vidí mírně jiný obraz — horizontální posun odpovídá IPD.
- Mozek spojuje dva obrazy do jednoho 3D vjemu s hloubkou (stereopsis).
IPD v HMD — proč záleží
- IPD musí odpovídat realitě uživatele: nesprávné IPD způsobuje dvojité vidění, únavu a dezorientaci.
- Nastavitelné IPD (fyzicky nebo softwarově) je kritickým požadavkem pro dlouhodobé používání.
Vnímání hloubky
Několik nezávislých vodítek
Člověk využívá několik způsobů, jak zjistit hloubku — mozek je kombinuje:
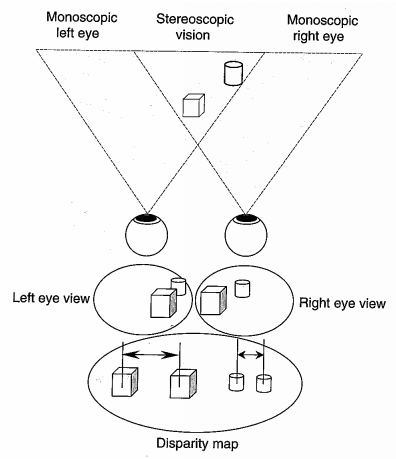
- Stereoskopický (binokulární) — rozdíl mezi obrazy obou očí (horizontální posun).
- Monokulární:
- zaostření (akomodace),
- relativní velikost,
- stíny a perspektiva,
- překrývání objektů (okluze),
- pohybová paralaxa (motion parallax).
Stereoskopie je nejdůležitější
V blízkém prostoru je stereopsis nejpřesnější; nad ~10 m přebírají monokulární vodítka. Špatná stereobáze vede k chybám v odhadu vzdáleností — ve VR častý problém.
Pozor na konflikt vodítek
Ve VR se mohou binokulární a monokulární vodítka rozcházet — například velikost objektu neodpovídá jeho vzdálenosti. Mozek pak „přepne“ na jiné vodítko a vjem hloubky se rozpadne.
Vlastnosti zraku a srovnání s HMD
Parametry lidského oka
- Rozlišení v prostoru: ~1 úhlová minuta (20/20); maximum ~0,5′.
- Zorné pole: ~160° monokulárně, ~200° binokulárně, ~120° stereoskopický překryv.
- Rozlišení oka: ~576 MP je popularizační odhad, nikoli měřená hodnota.
- Časové rozlišení: ~50–90 Hz podle jasu, kontrastu a excentricity (flicker fusion).
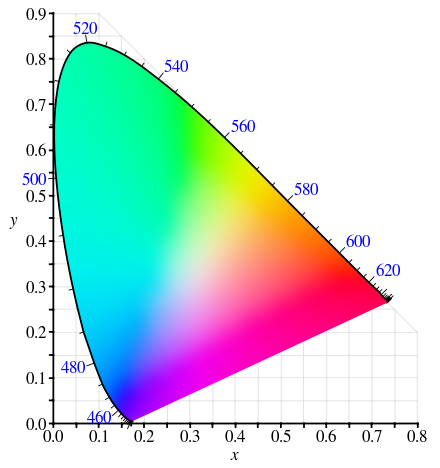
- Barvy: CIE xyY; gamut displeje je menší než gamut oka.
- Zaostření: ~10 cm až ∞ u mladých; s věkem se blízký bod zvětšuje (presbyopie).
Moderní headsety (rok uvedení)
Quest 3 (2023): 2064×2208/oko, ~110°, 90–120 Hz,
~25 PPD.
Vision Pro (2024): ~3660×3200/oko (odhad; Apple uvádí
23 MP celkem), ~100°+, 90/96/100 Hz, ~34–40 PPD.
PSVR 2 (2023): 2000×2040/oko, ~110°, 90–120 Hz.
Varjo XR-4 (2023): 3840×3744/oko, ~120°×105°,
90 Hz, ~51 PPD.
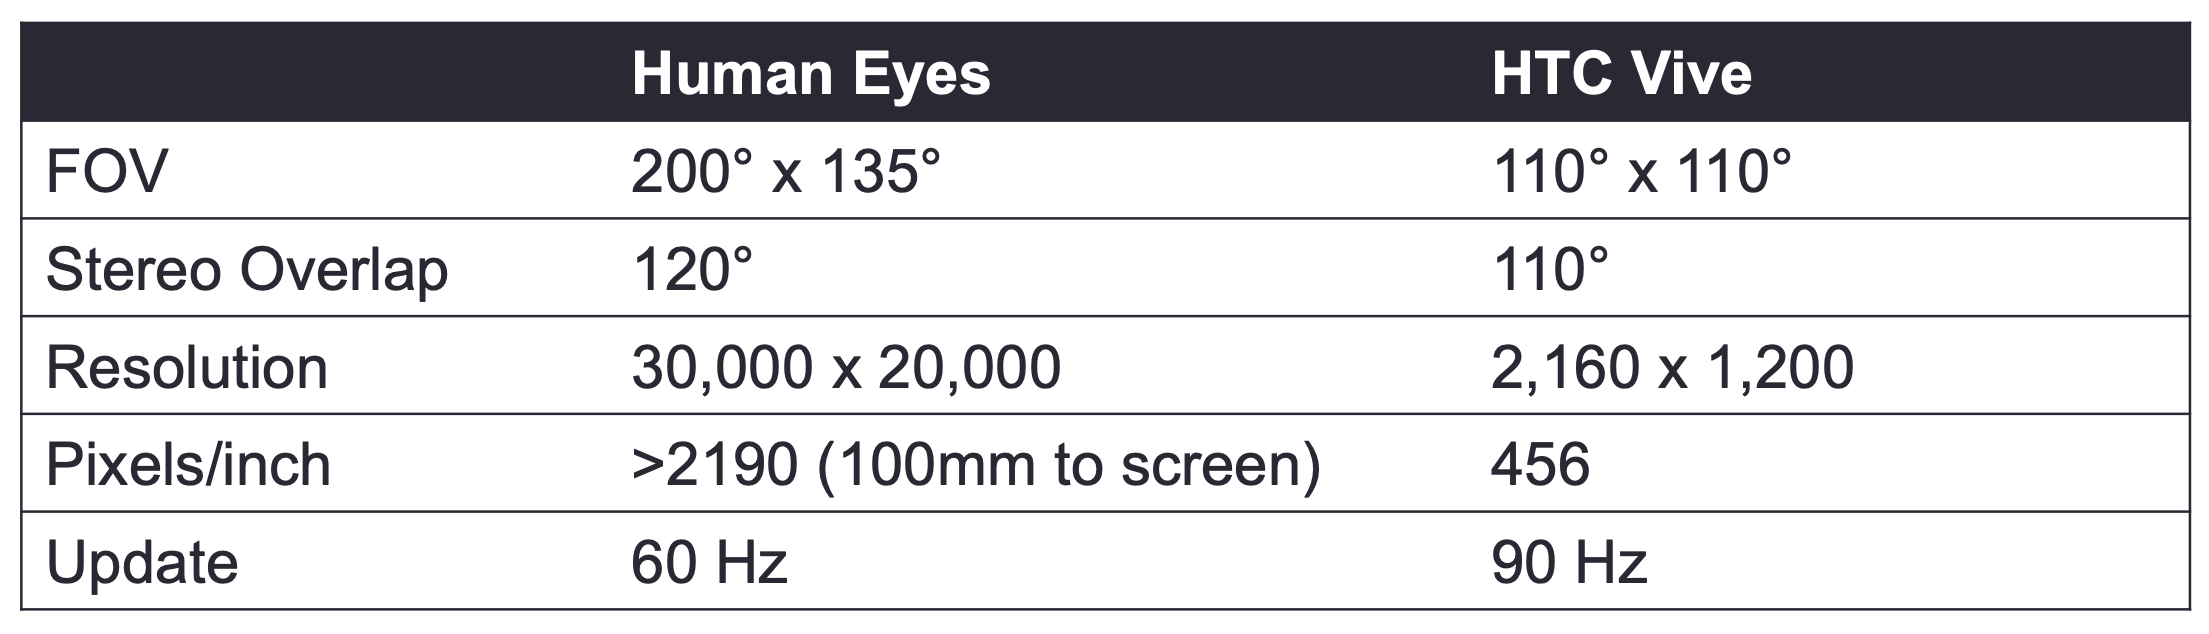
Rozlišení se každou generací zlepšuje, ale plná retinální ostrost (~60 PPD) zatím není dosažena. FoV zůstává hlavním omezením.
Sluch: slyšitelné frekvence a lokalizace
Základní parametry
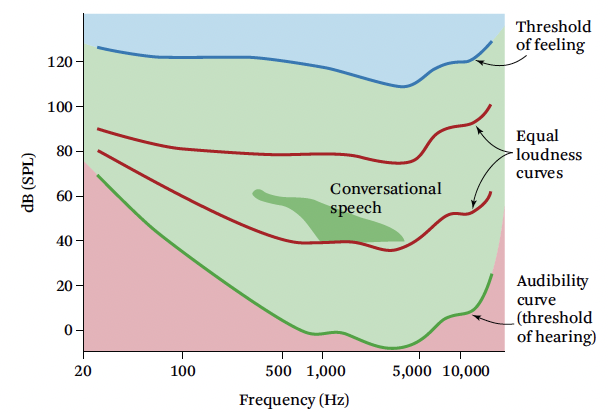
- Slyšitelné frekvence: ~20 Hz–20 kHz (u mladých až ~22 kHz); horní hranice s věkem klesá.
- Běžná konverzace: ~60 dB SPL; městský provoz ~70–85 dB; 80–90 dB je již hlasité prostředí.
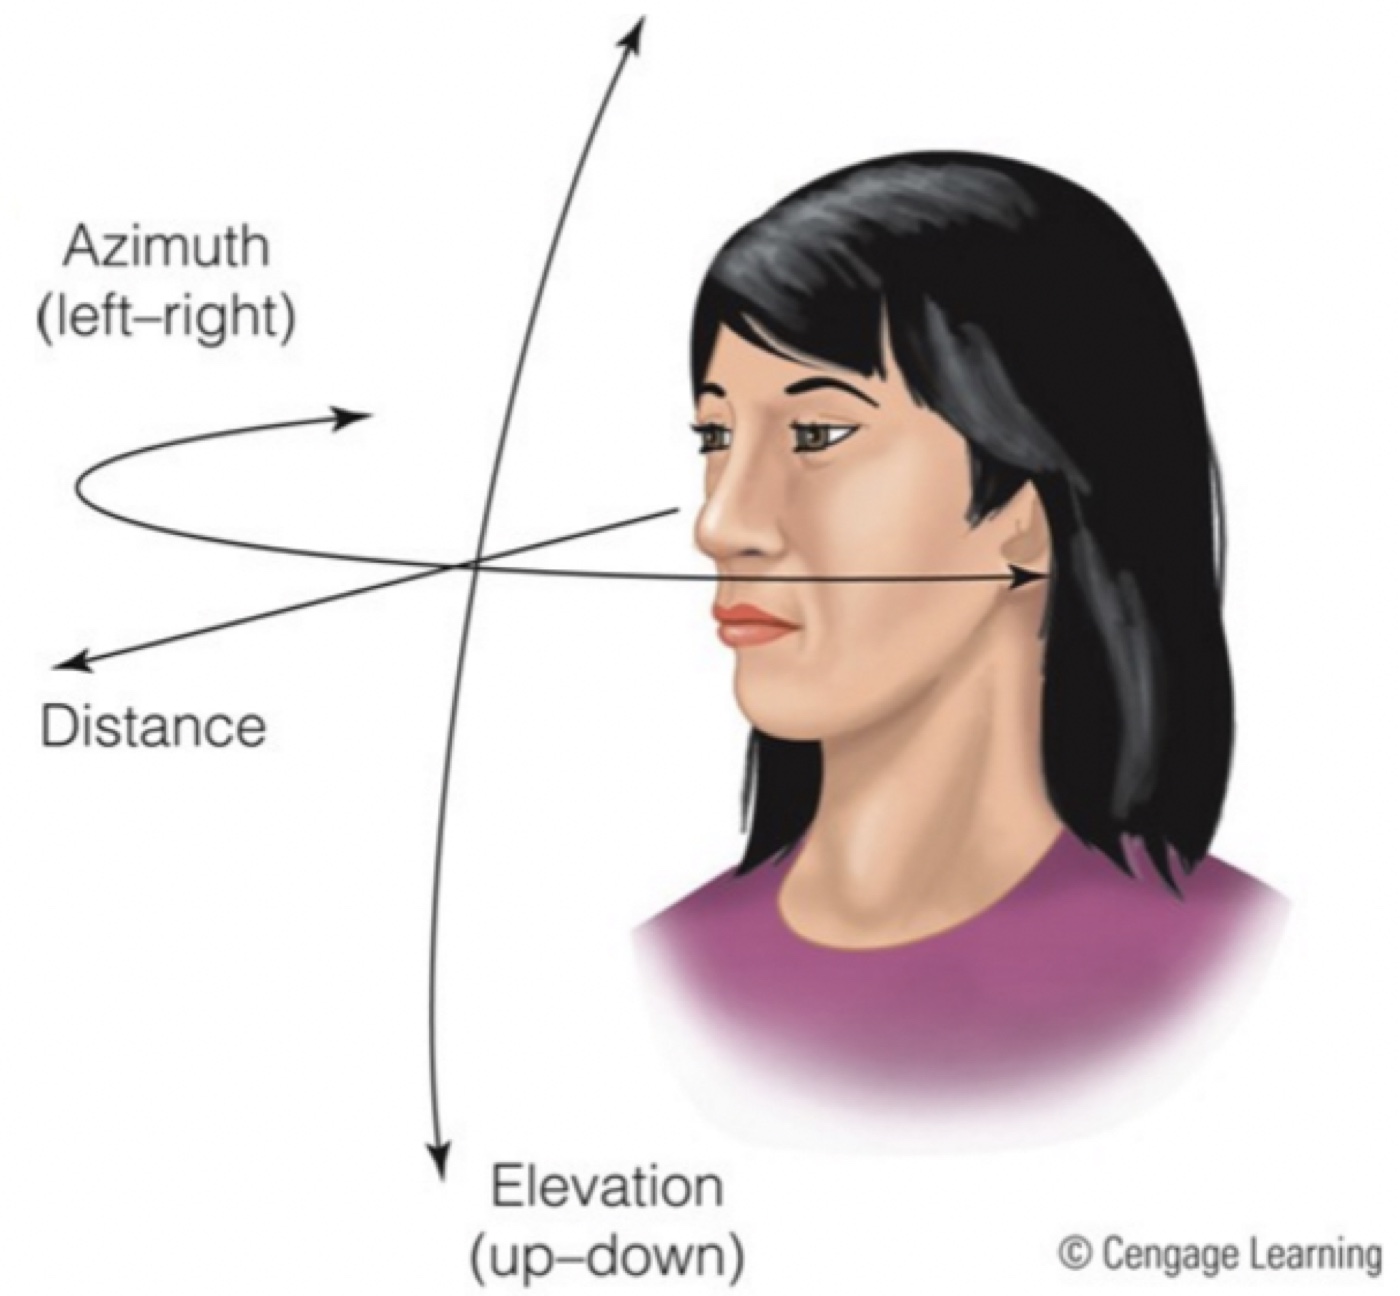
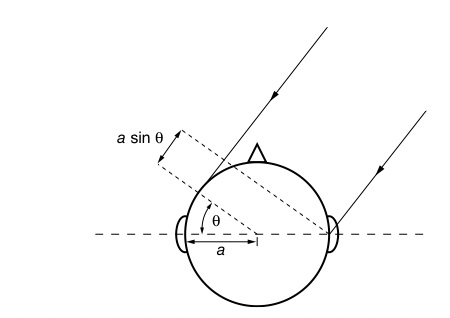
- Lokalizace zdroje: dvě uši dokážou zaměřit zvuk v prostoru díky ITD a ILD.
Tři souřadnice lokalizace
Lokalizace funguje díky rozdílu času a intenzity zvuku v každém z uší.
Odhad azimutu
Dva hlavní mechanismy
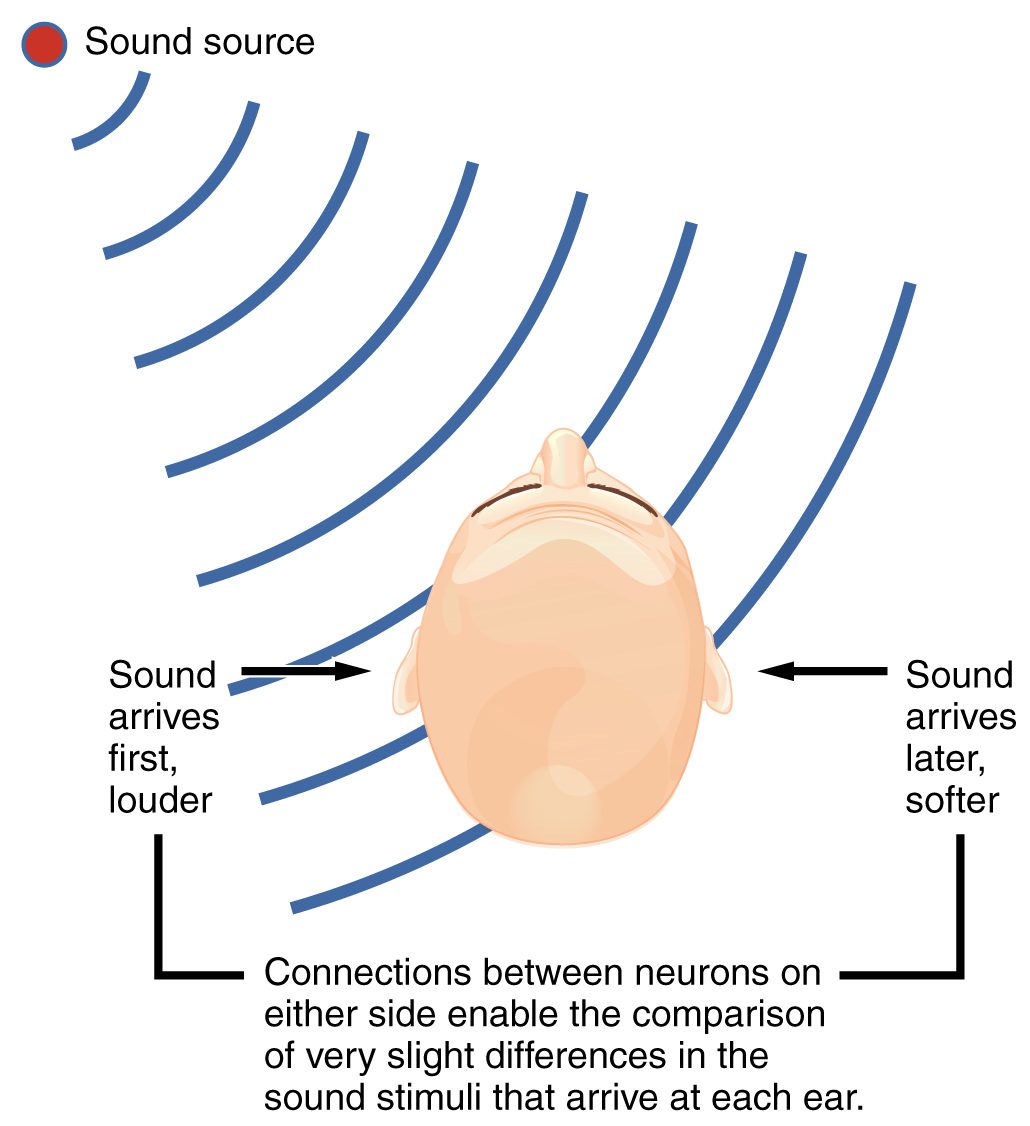
- ITD (rozdíl času příchodu) — zvuk dorazí k bližšímu uchu dříve. Dominuje pro nízké frekvence; mozek z rozdílu vypočítá azimut.
- ILD (rozdíl intenzity) — hlava tvoří akustický stín, takže zvuk z jedné strany je v bližším uchu hlasitější. Dominuje pro vysoké frekvence.
- Maximální časový rozdíl je kolem 0,6–0,7 ms — velmi jemná informace.
Kde to selhává
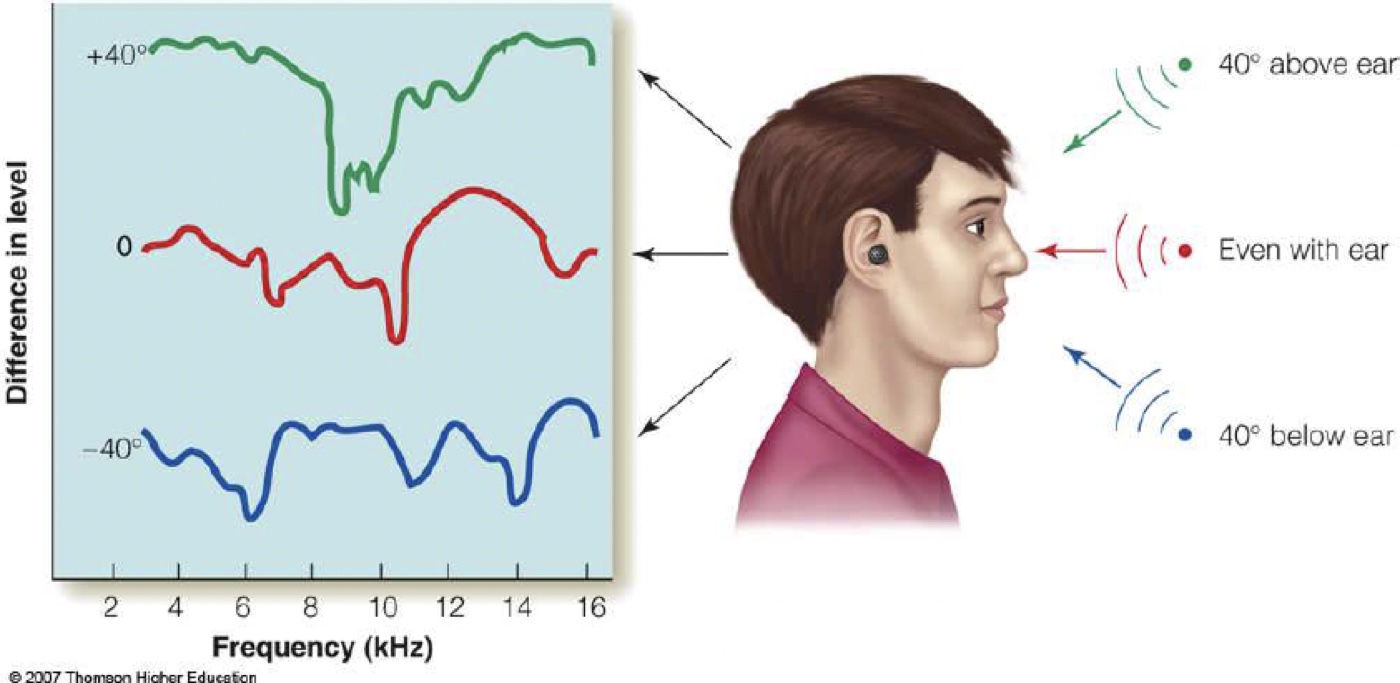
Pro zvuky přesně vpředu a vzadu vzniká cone of confusion — stejný čas i intenzita. Mozek je rozliší podle drobných spektrálních změn způsobených tvarem ucha.
Odhad výšky zdroje: HRTF
HRTF — head-related transfer function
- Tvar vnějšího ucha a hlavy ovlivňuje, které frekvence se k bubínku dostanou.
- S výškou zdroje se mění zastoupení frekvencí — mozek z toho určí, zda zvuk přichází shora, nebo zdola.
- HRTF je individuální — tvar uší se mezi lidmi liší.
Praxe ve VR
- Personalizované HRTF — naskenování uší uživatele zlepšuje přesnost lokalizace.
- Ambisonics — prostorový zvuk pro scénu, HRTF pro render do sluchátek.
- Reverberace — odrazy od prostředí dodávají informaci o vzdálenosti a velikosti místnosti.
Přesnost lokalizace zvuku
Hmat: kůže jako senzorický orgán
Kůže — největší a nejtěžší orgán
- Plocha kůže: až 1,7 m2.
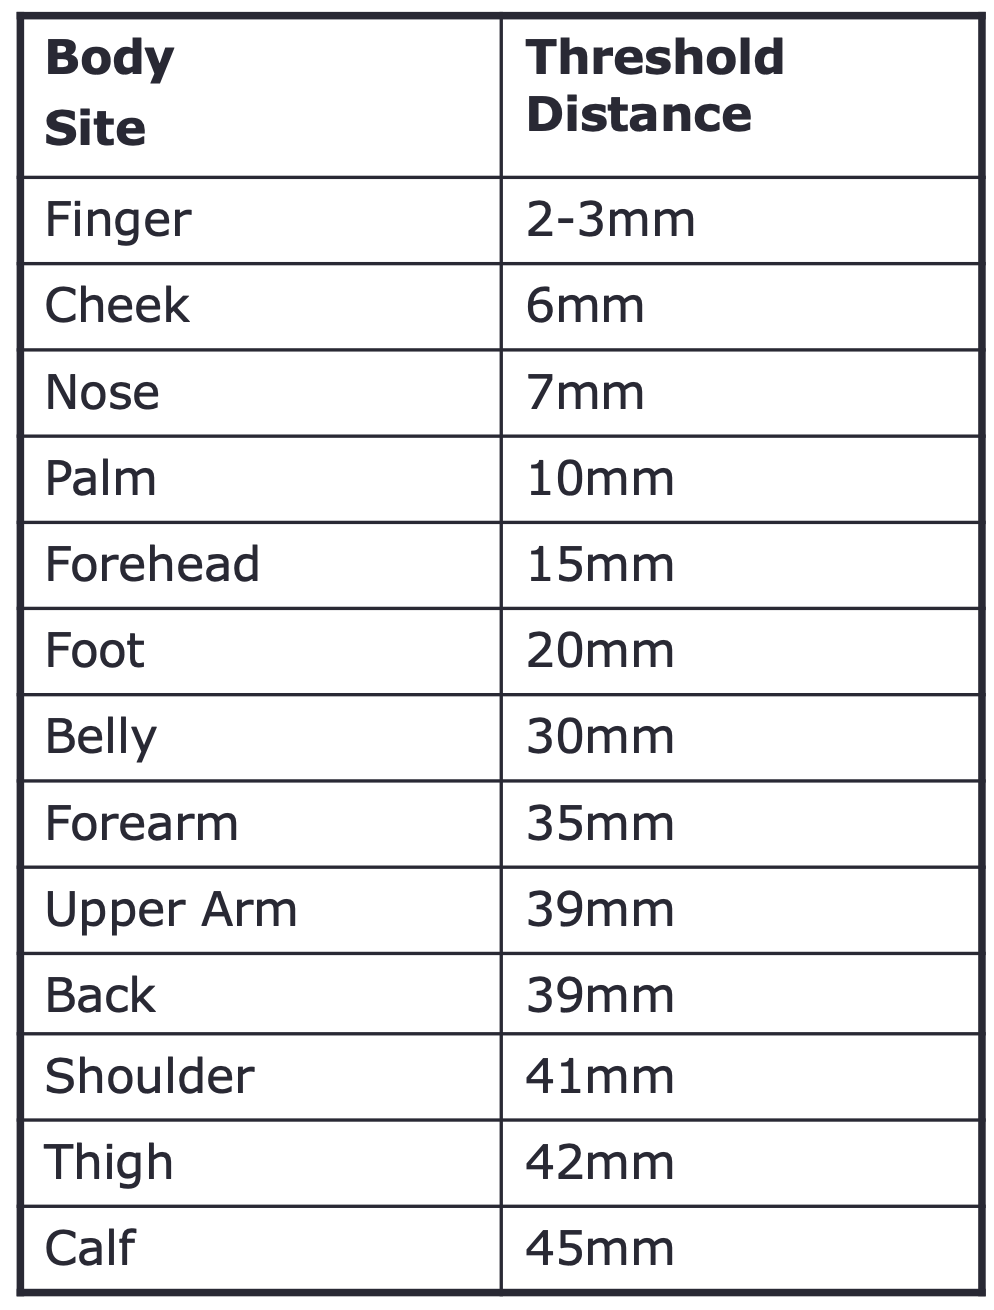
- Nervy nejsou rovnoměrně rozmístěny — hustota se dramaticky liší podle místa na těle.
- Prostorové rozlišení hmatu:
- bříška prstu: ~2–3 mm (velmi přesné),
- předloktí: ~35 mm, záda: ~39 mm, lýtko: ~45 mm.
- Test dvou bodů: minimální vzdálenost dvou dotyků, které rozeznáme jako samostatné; je to psychofyzikální metoda, ne přímá míra prostorového rozlišení.
Haptika ve VR
Vibrace v ovladačích, vesty, rukavice a pasivní haptika. Receptory: Merkel (tlak), Meissner (klouzání), Ruffini (protažení), Pacinian (vibrace ~200–300 Hz).
Propriocepce a kinestézie
Tělesné vlastnictví a embodiment
Stimulace smyslů technologií
Jak technologie stimuluje smysly
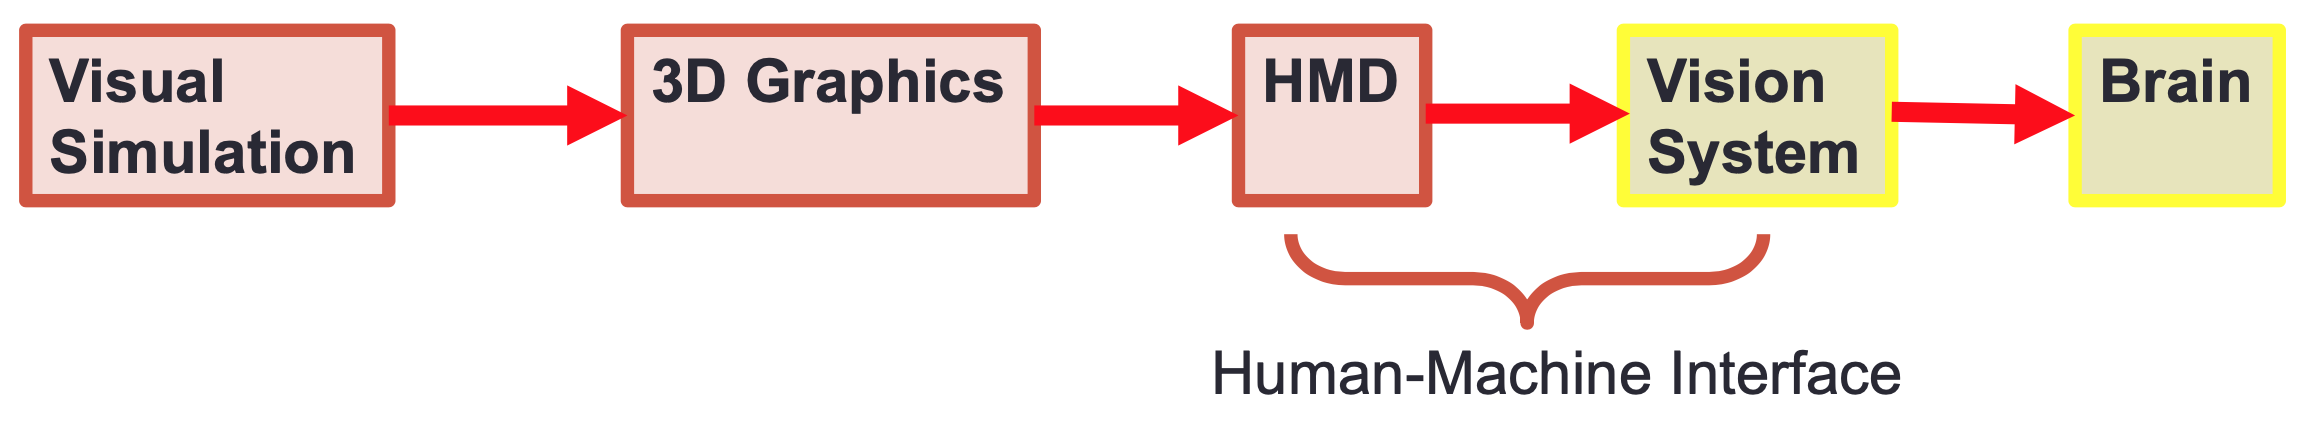
- Simulovat výstup — vytvořit virtuální 3D scénu.
- Zobrazit pomocí HMD — HMD stimuluje zrak; propriocepci stimuluje až tracking a synchronizace avatara.
- Prostorový zvuk — sluchátka s HRTF stimulují sluch.
- Haptická zpětná vazba — ovladače, vesty a rukavice stimulují hmat.
- Fyzický pohyb — chůze a pohyblivé platformy stimulují vestibulární systém a propriocepci.
| Smysl | Technologie |
|---|---|
| Zrak | HMD, foveated rendering, eye tracking |
| Sluch | Spatial audio, HRTF, ambisonics, Doppler |
| Hmat | Vibrace, vesty, rukavice, pasivní haptika |
| Propriocepce | 6DoF tracking, full body tracking |
| Vestibulární | Fyzická lokomoce, pohyblivé platformy |
Smysly mimo mainstream
Čich — experimentální čichové displeje.
Chuť — galvanická stimulace jazyka.
Teplota — termoelektrické moduly v pokročilých rukavicích.
AR — mapování reálného prostoru (SLAM) doplňuje tracking.
Co když smysly nepasují k sobě?
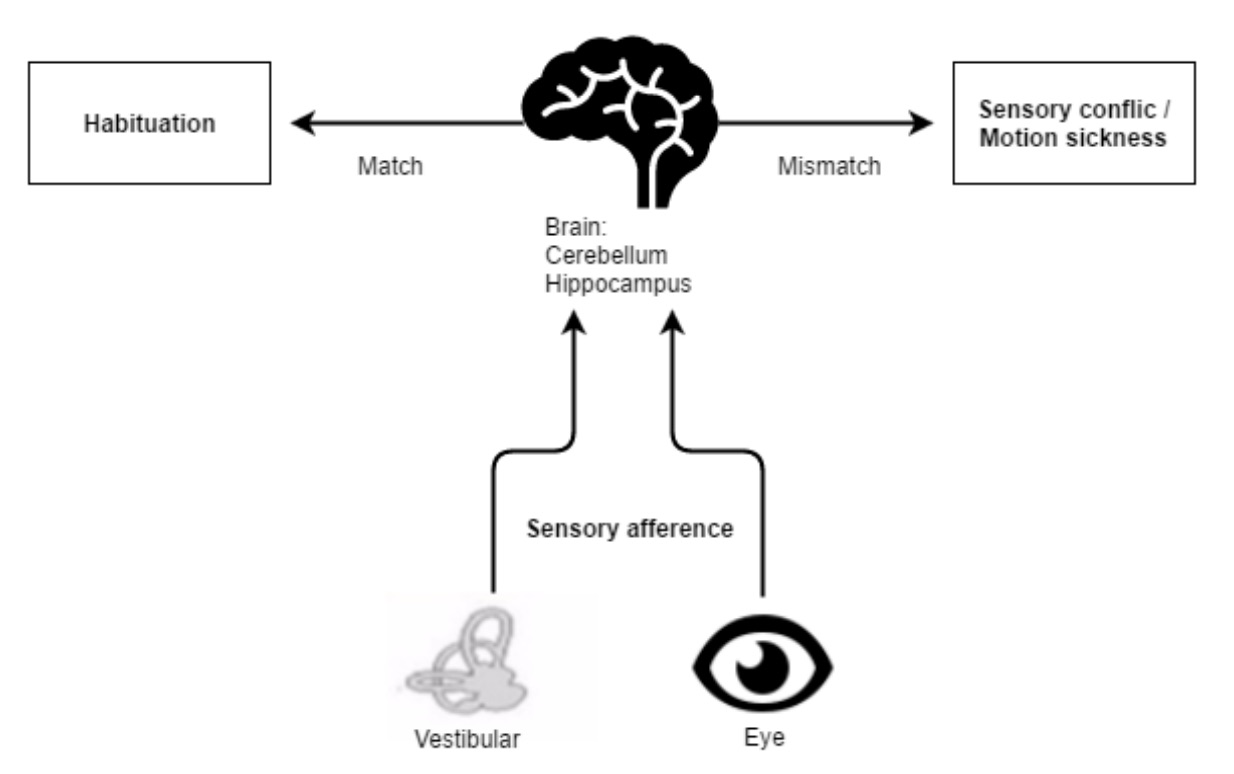
Nemoc z pohybu (kinetóza)
- Prevalence se v literatuře liší řádově 20–80 % podle obsahu, délky, populace a zkušenosti; 20–30 % je spíše dolní odhad.
- Smysly neodpovídají situaci:
- podle zraku se hýbeme,
- podle vestibulárního aparátu stojíme na místě.
- Podle sensory-conflict / poison teorie mozek konflikt vyhodnocuje jako možnou otravu. Jde o jednu z teorií; alternativy jsou posturální nestabilita (Riccio & Stoffregen, 1991) a rest frame (Keshavarz & Hecht, 2011).
Typické projevy
Nevolnost, studený pot, závrať, bolesti hlavy, ospalost. Obvykle nastupují po několika minutách a mohou přetrvávat i po sundání headsetu.
Jak omezit kinetózu
Návrhová a technická opatření
- Lepší návrh VR systému — přirozenější pohyb ve scéně.
- Lepší výkon — menší latence trackingu, vyšší FPS.
- Rest frame — kokpit letadla, okno auta, podlaha, horizont.
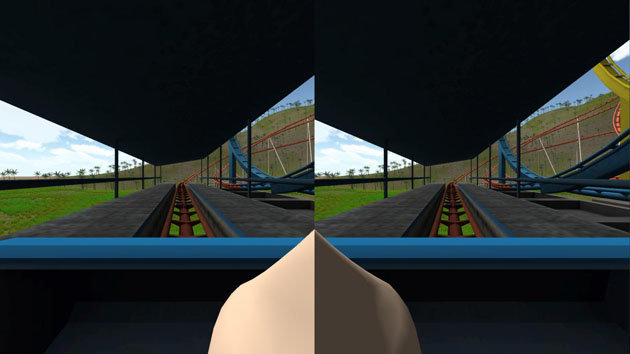
- Diskrétní virtuální nos — stabilní referencia v centru pohledu.
- Komfortní režimy — teleport, snap turn, FOV vignette (zúžení periferního pole během pohybu).
Jak testovat komfort
- Zařadit do testování i citlivé uživatele — nejen zkušené hráče.
- Měřit SSQ před a po relaci, nabídnout krátké přestávky.
- Nabídnout volbu režimu pohybu a možnost kdykoliv skončit.
Výzkum Purdue University
Diskrétní virtuální nos ve středu zorného pole snížil kinetózu přibližně o 13,5 % (Whittinghill et al., Purdue). Funguje jako stabilní rest frame.
Pro citlivé uživatele
Nabídněte teleport místo plynulého pohybu, snap turn po 30–45° a možnost vypnout vertikální pohyb kamery.
Pět zásad dobrého ponoření do VR
Rozpočet latence: 90 Hz = 11,1 ms na snímek, 120 Hz = 8,3 ms. Tracking, render, kompozice i zobrazení se musí vejít do 20 ms — šetřete výkon foveated renderingem a instanced stereo.
Úprava HW pro oči
Problémy, které musí optika řešit
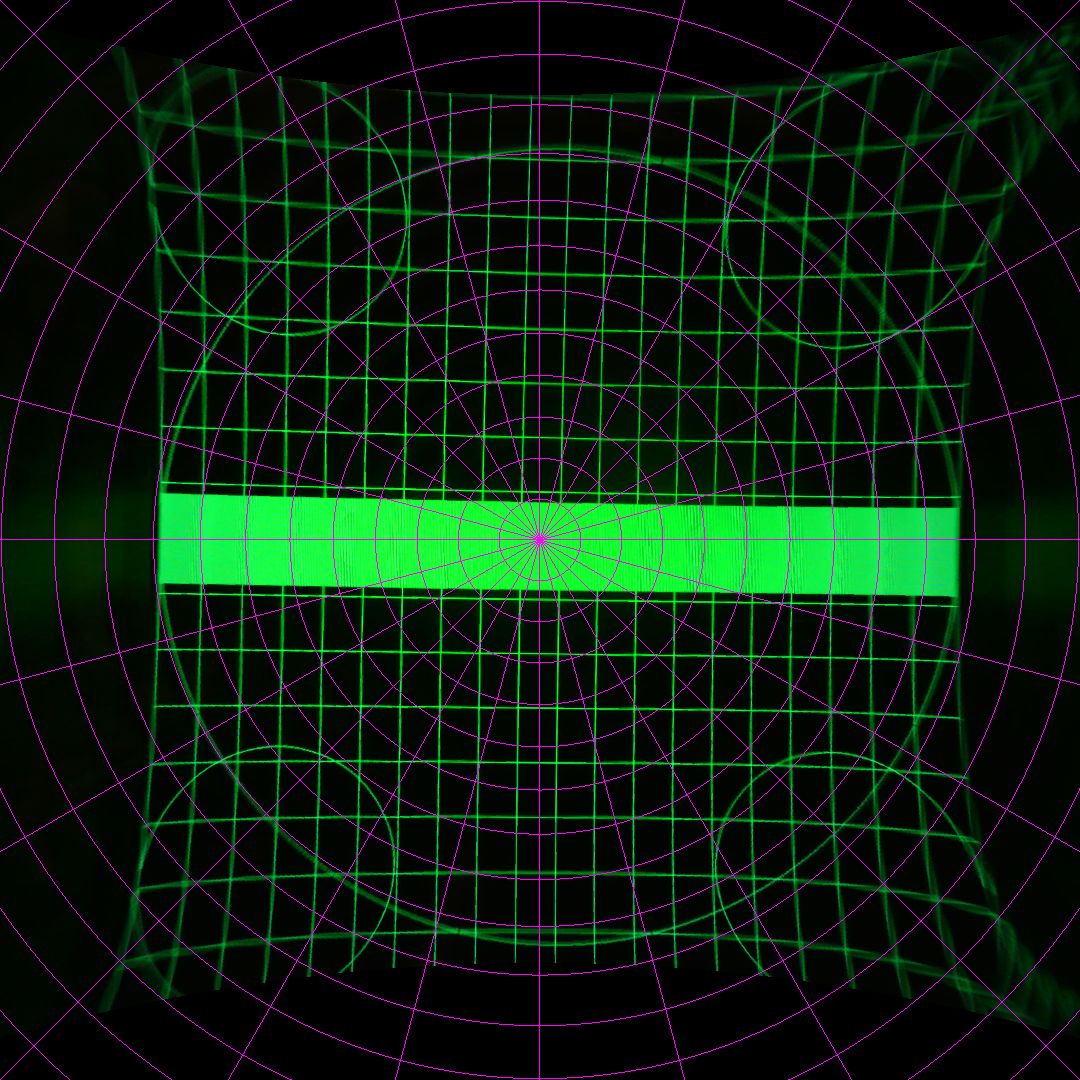
- Zkreslení obrazu — čočka zvětšuje a zakřivuje obraz, software ho musí předzkreslit (barrel/pincushion).
- Chromatická aberace — různé vlnové délky se lámou různě, okraje duhově zabarvují.
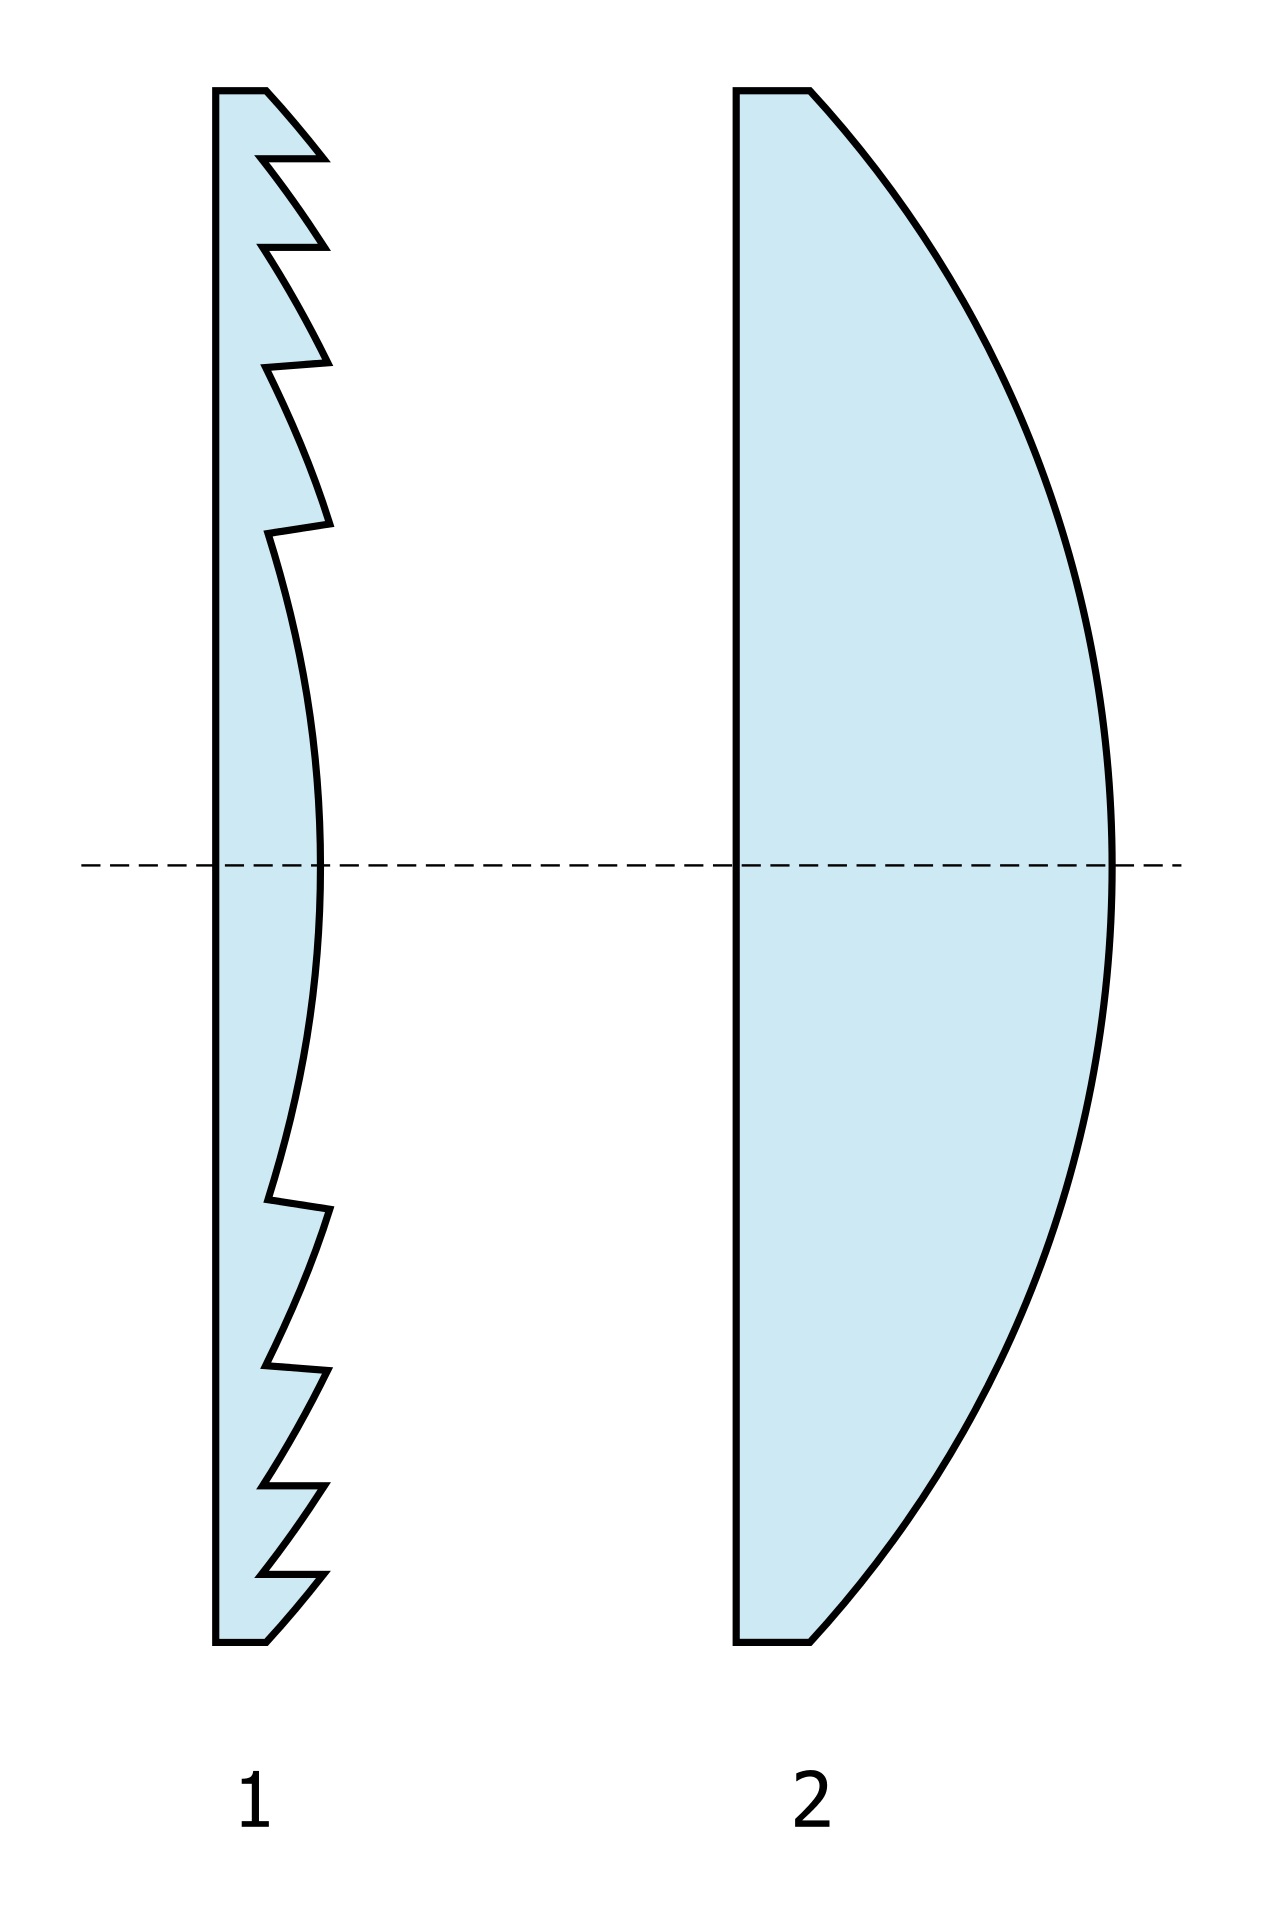
- Fresnelova čočka — tenká a lehká, ale vytváří „god rays“ a snižuje ostrost na okrajích.
- Pancake čočky — tenčí a ostřejší, ale méně světelné.
- Další artefakty — eye relief, pupil swim, mura, screendoor efekt (SDE) a glare; řešením jsou dioptrické vložky a kalibrace.
Kalibrace je součást produktu
Správné IPD, zaostření a poloha headsetu ovlivňují ostrost i komfort. Aplikace by měla uživatele provést kalibrací a upozornit na nesprávné nasazení.
Vnímání v AR: co se mění proti VR
Doporučení pro vývoj: virtuální svět
Doporučení pro vývoj: renderování
Doporučení pro vývoj: trackování
Doporučení pro vývoj: UI, audio a avatar
Proteus Effect (Yee & Bailenson, 2007): lidé se chovají v souladu s tím, jak vypadá jejich avatar. Uživatelé s atraktivnějším avatarem vystupují sebejistěji — design avataru je proto nástroj, ne jen estetika.
Zdroje a další čtení
Technické parametry HMD ověřujte u výrobců (Apple, Meta, Sony, Varjo, Valve); údaje se
mění každou generaci. Kompletní bibliografie je v doprovodném souboru pvr09.md.
Shrnutí: vnímání jako základ VR
Děkuji za pozornost — Petr Pauš
Další témata o vnímání
Následující slidy jsou připravené jako volitelné rozšíření.